Jan wali configuración piñón ajlliñax janiw jisk’a ineficiencia operativa ukak utjaykiti. Ukax walja kutiw cadenanak jank’ak desgaste, vibración sistémica ukat catastrófico conducción jan walt’awinakar puriyi. Vibración sistémica ukaxa específicamente acción cordal ukaruxa montaje mecánico ukanxa ch’amancharaki. Aka lurawixa qullqi cojinetes ukanakaruxa jan walt’ayiwa ukatxa taqpacha integridad estructural ukarux jan walt’ayiwa. Janiwa amuyañjamakiti kunapachatixa uka componentes de transmisión de potencia críticas ukanakaxa qhananchata.
Sistemas mecánicos ukanxa precisión ukaxa kimsa especificaciones esenciales de ingeniería ukanaka suma alineaña. Pitch, kisu jakhüwi ukat diámetro jach’a ukanakax chiqaparuw yatxatañama. Aka parámetros exactos ukanakax carga específica, velocidad ukat constreñimientos espaciales ukanakamp chikachasiñawa. Mä dimensional mayiwirus jan uñjañax equipon jan wali lurawipa ukhamarak jan amtat fabrican jan irnaqañapatak garantiza.
Jiwasax mä marco ingeniería ukarjam uñt’ayat uñacht’ayañäni, ukhamat a piñón de cadena de rodillo estándar ukaxa . Contratación ukat mantenimiento ukankirinakax mayjt’ayañ yänak chiqapar uñt’ayañ yatiqapxani. Ukhamaraki, kunjamasa sistema ukaxa juk’ampi ch’amanchaña ukhamaraki transferencia de par altamente confiable. Aka guia práctica ukarjam phuqhasax sapa sistema de accionamiento industrial ukan machaqar tukuyañanx precisión ukaw utji.
Llave Takeaways ukax wali askiwa
- Pitch ukax capacidad ukaruw dicta: Cadena pitch ukax piñón ukan capacidad de carga de línea base ukar uñt’ayi ukatx ANSI cadena estándar ukarjam wali sum uñt’ayañapawa.
- Kisu jakthapiwixa lurawimpiwa apnaqi: Piñón pitch kisu jakhthapiwi mayjt’ayañaxa chiqapa mayjt’ayiwa velocidad-par ukaxa ukhamaraki ch’amancharaki suma sartawiru.
- Umbrales mínimos de dientes ukanakax wakiskiriwa: 15-17 kisunak manqhar jaquntañax exponencialmente desgaste ukaruw jilxati kunatix ángulos de articulación ukax sinti jach’awa.
- Tamaño de diámetro ukaxa compatibilidad de cubo ukawa: Dimensiones de diámetro ukaxa cuentas de ajuste de eje (despeje vs. interferencia) ukhamaraki clasificación de cubo apropiada (Tipo A, B, jan ukaxa C) ukanakampiwa.
Uka Fundación de Piñón de Cadena de Rodillos Estándar: Pitch Defined
Ingeniería de precisión ukax sapa kutiw qalltawayi, piñón núcleo ukan pitch ukar chiqapar uñt’ayasa. Jiwasax piñón pitch ukax pä rodillos de cadena jak’ankir chika taypin distancia lineal precisa ukham uñt’ayaraktanwa. Ukax kuna unidad mecánica ukan utt’ayatanakatakix nayrïr fundamento matemático ukhamaw irnaqäna. Aka jayankirixa chiqapa tupuñawa ukhamata cadena ukanakaxa suma ch’amanchañataki. Mä jan chiqap pitch medición ukax sincronización ukaruw taqpach t’unjawayi.
Estandarización de la industria ukax kunjams uka componentes de transmisión ukanakax uraqpachanx clasificañasa ukx wali ch’amampiw dicta. Organizaciones ukanakax Instituto Nacional de Normas Americanos (ANSI) ukhamarak Organización Internacional de Estandarización (ISO) ukanakax uka dimensiones físicas exactas ukanakaruw apnaqapxi. Amuyt’añataki, mä #40 cadena estándar ukax sapa kutiw 1/2 pulgadas de pitch distancia uñacht’ayi. Mä #50 cadena ukax 5/8 pulgadas ukch’a pitch ukampiw apnaqasi. Mä #60 cadena ukax 3/4 pulgadas ukch’a pitch ukawa. Wali ch’amampi phuqhañaxa kunaymana luraña pachanakanxa jan kuna ch’axwañampiwa mayjt’ayasiñapa. Janiw kunayman componentes estándar ukanakamp mistuñjamäkiti, jan jank’ak jan walt’äwinak jan walt’ayasiñataki.
Ingenieronakax tama pitch ukax carga física específicas ukarjam wali amuyumpiw uñakipapxañapa. Pitch ukaxa chiqapawa correlacionata capacidad máxima de carga mecánica ukampi taqpacha sistema ukaru.
- Jach’a configuraciones de pitch: Aka wakicht’awinakax juk’amp jach’a ch’amampiw tracción de línea base ukar churaraki. Jupanakax jach’a capacidades de carga mecánica ukanakaruw jan kuna usun apnaqapxi. Ukampirus, jupanakax inherentemente mä RPM máximo juk’amp jisk’a ukar yanapt’apxi. Jupanakax juk’amp jach’a velocidades operativas ukanx juk’amp ruido ukat vibración ukanakaw utji.
- Jisk’a configuraciones de tono: Aka perfiles ukax excepcionalmente juk’amp suman irnaqawiw puriyi. Jupanakax juk’amp jach’a velocidades de rotación ukanakaruw jan kuna usun jaytapxi. Jupanakax jan wali acción cordal ukarux wali jisk’achapxi. Ukampirus, jupanakax mä jach’a, akatjamat cargas de choque ukanakatakix mä jach’a jisk’a tolerancia uñacht’ayapxi.
Aka pä extremos de ingeniería ukax equilibrar ukax sapa mayni aplicación mayiwinakarjamawa. Sapa kutiw velocidad operativa ukat pico de par ukan calificacionanakap amuyt’añama janïr específico pitch ajlliñ tukuykasaxa.
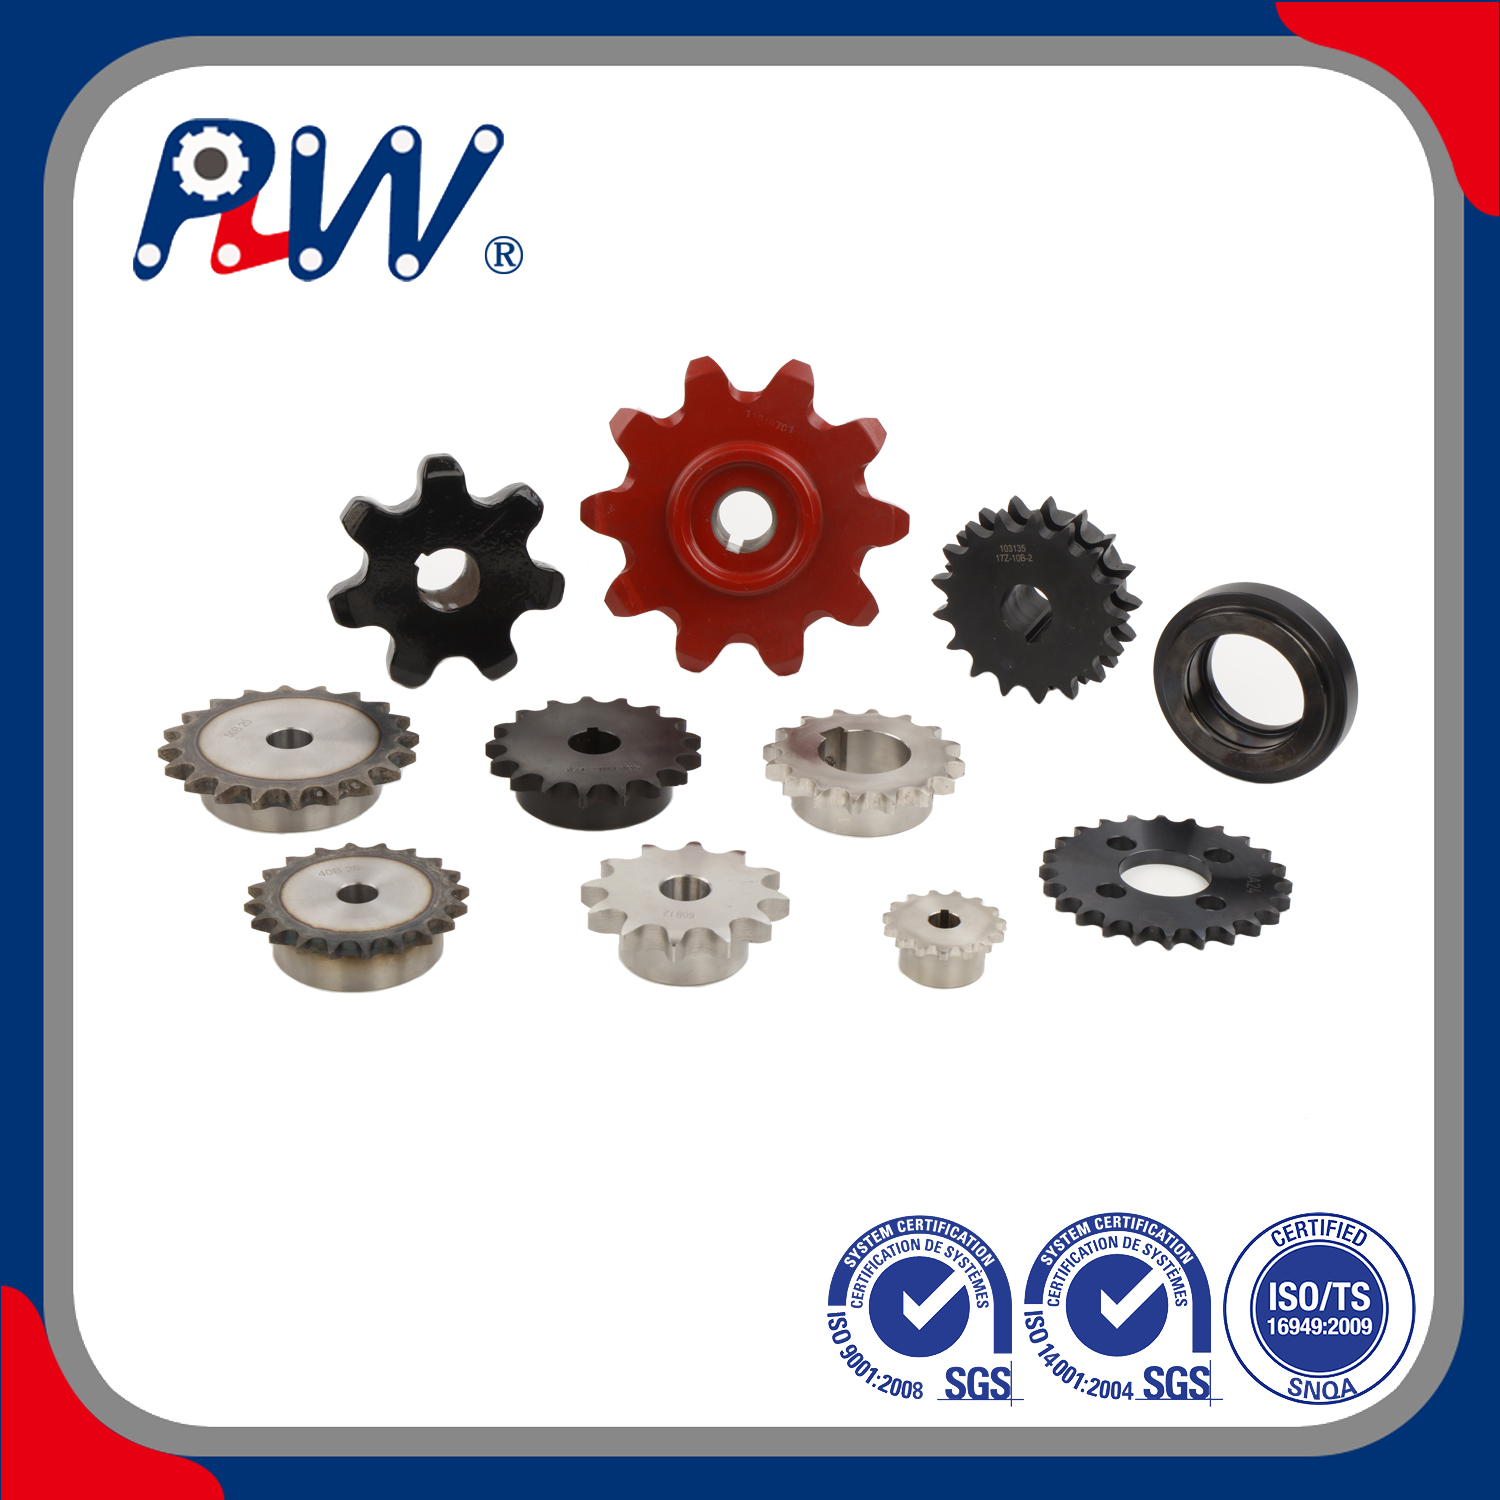
Kunjams Piñón Pitch Kisu Jakhuwix Velocidad ukat Par Dicta
Sapa sistema de accionamiento mecánico ukaxa wali atinisi mä fundamental inversa relación velocidad ukhamaraki par ukanakampi. Fórmula estándar de relación de engranaje ukaxa aka interacción mecánica precisa ukarux apnaqaraki. Maquinanakan lurawip uñacht’ayañax wali mayjt’ayatawa, ukax instalat piñón ukan kisu jakhüwip mayjt’ayañakiw wakisi. Kunapachatixa velocidad de salida rotacional ukaxa jilxati ukhaxa, par de salida disponible ukaxa inherentemente jisk’achasiwa. Kunawsatix juk’amp jach’a par de elevación mayipk ukhax velocidad de rotación sacrificio lurañaw wakisi.
Uñakipaña pachanxa, piñón apnaqaña ukhamaraki apnaqaña piñón ukanaka qhanpach uñt’ayañama. Piñón de conducción ukax motor eléctrico jan ukax fuente primaria de potencia ukaruw chiqak uchasi. Uka piñón conducido ukaxa chiqapa carga mecánica ukampi chikt’atawa.
- Conducido kisu jakhüwi jilxatayaña: Unidad conducida ukaru kisunak yapxatañaxa par de salida ukarux jan kuna usun waljaptayi. Aka mayjt’awixa pachpa pachanxa qhipa mistuwi turkakipäwi jisk’acharaki. Ukax wali sumaw jach’a jach’a apthapiñ elevador ukanakataki.
- Conducido kisu jakhüwi jisk’achaña: Unidad conducida ukan kisunaka apsuñaxa qhipa mistuwi velocidad jilxatayaña. Ukampirus, ukax sinti sacrificios disponibles de pulling torque. Aka amtawix líneas transportadoras de materiales de alta velocidad ukanakatakix wali askiwa.
Mä sistema utjki ukar mayjt’ayañatakix etapa de decisiones ukanx wali ch’amampiw amuyt’añapa. Ingenieronakax janiw componentes estándares ukanakax arbitrariamente mayjt’ayatäkaspati. Ukaxa eje chika taypi jayankxata wali sumawa mayampi jakhthapiña. Machaqanak chiqapar uñjañamawa piñón pitch kisu jakhüwix janiw huella espacial física ukat sipan juk’ampikiti. Kisunak yapxatañax Diámetro Exterior (OD) ukarux wali jach’aptayiwa. Aka akatjamat jach’aptawix sapa kutiw jach’a jan walt’awinak utjayaraki, kunatix utjki uka guardias de seguridad jan ukax marcos de máquinas estructurales ukanakampi.
Tabla 1: Impacto de los ajustes de piñón impulsados en el rendimiento de la piñón
| Impulsado Modificación de la piñón impulsado |
Impacto en la velocidad de salida |
Impacto en el par de salida |
Escenario de aplicación común |
| Taqi Kisu Jakhuwi jilxatayaña |
Wali jisk’achatawa |
Wali jach’a Jiltawi |
Jach’a cargas estructurales ukanaka apthapiña, elevadores industriales ukanaka |
| Taqi Kisu Jakhuwi jisk’achaña |
Wali jach’a Jiltawi |
Wali jisk’achatawa |
Líneas de embalaje rápido, transportadores de alta velocidad ukanaka |
Cadena jakäwitak imantat amenaza: Acción cordal ukat límites de conteo de dientes
Diseñadores mecánicos ukanakax sapa kutiw mä t’unjir phenomenon ch’axwapxi, ukax acción acordal ukham uñt’atawa. Jiwasax aka jan walt'awix 'efecto poligonal' ukhamaw circuitos de transmisión de potencia ukanx uñt'ayapxtanxa. Ukax cadena ukan vertical ukan jilxattatapa ukat jaltxatapat qhanañchi, kunjamatix piñón kisunakamp chikt’atäki ukhama. Kunatix piñón ukanakax mecánicamente polígonos ukham irnaqapxi, janiw perfectos círculos ukham irnaqapkiti, ukat cadena ukax constante pulsación ukaniwa. Aka jan jark’at pulsación rítmica ukax mä jach’a vibración sistémica uñstayi. Ukax metales ukanakan qarjataw taqi kuynt’ir chiqanakanx tiempompix jank’ak puriyi. Ukax lubricantes vitales ukanakaruw cadena pin juntas ukanakat janïr pachapar mistuñapatak forza.
Práctica estándar de ingeniería ukax acción cordal ukar sum ch’axwañatakix wali ch’ama kamachinakaruw atinisi. Kuna sistemas de conducción de alta velocidad ukatakixa 17 kisunakawa utjañapa. Kisu jakhüwi 17 ukjat jila uñjañax wali jisk’akiwa cadena vertical ukar liwxatañapatakix muyuntat pachanxa. Ukax cadena lineal velocidad ukax juk’amp constante ukhamaw uñjasi. Ukax cojinetes de eje de transmisión ukanakarux jan wakiskir golpe armónico ukanakat jark’aqaraki.
Ukhamaraki, mä límite absoluto duro ukax kisunak jakthapiñatakix uñjañamawa. Janiw 15 kisunak manqhar jaquntañakiti, jan ukax t’iju t’ijunakax janchi tuqit jan lurañjamäkaspa ukhaxa. 15 kisunak manqhar jaquntañax exponencialmente sapa cadena eslabón ukan ángulo de articulación severa ukanakaruw jilxattayi. Aka extremo ángulo de flexión ukax rodillos de cadena ukanakarux jank’akiw t’unji. Ukax operadores ukanakarux mä jach’a jisk’achat taqpach sistema jakäwip katuqañapatakiw mayi. Ukax sinti ruido operativo ukat vibraciones armónicas destructivas ukanakaw utji.
Ingenieronakax 'caza diente' uka kamachirux aprovechapxarakiwa, componente ukan jaya pacha jakawip naturalmente jilxatayañataki. Mä impar jakhüwi kisunaka (21T jan ukax 25T ukham) mä par jakhüwi cadena pitch ukamp chikt’atäñapawa. Aka simple desplazamiento matemático ukaxa sapa kisuxa mä eslabón de cadena completamente diferente ukampiwa sapa ciclo de rotación ukanxa. Ukax jan jark’at desgaste mecánico ukax taqpach piñón kisunakaruw mä kipkak jaljaraki. Ukax metales localizados ukan jan walt’awinakaparux jark’aqi ukat intervalos de mantenimiento preventivo ukanakarux jan kuna usun maximiza.
Tama de Diámetro, Tipos de Cubo ukat Mecánicas de Montaje ukanaka uñacht’ayaña
Chiqapa tama diámetro ajlliñaxa, realidades de montaje mecánico estricto ukanaka uñjañawa. Uka diámetro central ukaxa diámetro del eje de transmisión ukampixa chiqapawa. Ukampirus, ajlliñ lurawix mä sapa calibrador tupuñat sipanx juk’ampiwa. Ukaxa wakisiwa ajlliñawa chiqapa mecanismo de montaje seguro ukaxa apnaqañataki perfil específico de par ukaxa aplicación ukaru. Ukhamaraki tolerancias de ajuste de eje ukanakaxa suma apnaqañapawa. Mä suelto clearance fit ukax jan walt’ayir fretting ukaruw puriyi. Mä jach’a interferencia fit ukaxa técnicas especializadas de expansión térmica ukanakampiwa suma montaje ukatakixa munasiraki.
Clasificaciones de hub común ukanaka amuyañaxa jach’a pantjasiwinakxa contratación industrial ukanakana jark’aqi. Nomenclatura de la industria ukax hubs ukarux kimsa primaria ukar jaljatawa, ukax extensiones físicas ukarjamawa.
- Tipo A (Plano): Aka unidades ukanakax janiw kuna extensión de hub ukanipkiti. Jupanakax pä tuqitx taqpach ch’usawjaruw qhiparapxi. Fabricantes ukanakax soldadura jan ukax perno ukanakax directamente bridas existentes jan ukax conjuntos de cubo separadas ukanakarux seguridad ukampiw uchapxi.
- Tipo B (Single Hub): Aka piñón ukanakax mä ladopan mä jach’a cubo ukaniwa. Aka extensión crítica ukaxa estabilidad esencial ukawa eje de montaje ukampi. Ukax wali seguro set tornillo jan ukax llavero instalación ukaruw permite.
- Tipo C (Doble Hub): Aka unidades ukanakax extensiones ukanakaw pä tuqinx simetricamente uñacht’ayata. Jupanakax absoluto máximo eje ukar yanapt’apxi. Ingenieronakax cargas excepcionalmente jach’a jan ukax diámetros de pitch jach’a ukanakatakix wali ch’amampiw qhanañchapxi.
Soluciones de montaje ukanaka uñakipañatakixa mä matriz de decisión estructurada ukawa wakisi. Ukaxa chiqapa montaje estilo ukampixa operativo ukanxa uñt’ayatarakiwa.
- Diámetro Acabado (Llano/Llave): Aka componentes ukaxa puriniwa taqpacha wakicht’ata instalación ukataki. Jupanakax tornillos precisos establecidos ukat llaves estándar cortados ukanakampiw uñacht’ayasipxi. Jupanakax suma irnaqapxi estándar, predecibles tamaños de eje ukat aplicaciones de par moderada ukataki.
- Taper-Lock / QD Bushings: Aka mecanismos ukaxa wali suma ch’amampi abrazadera uñacht’ayi sinti jach’a par aplicaciones ukanakataki. Jupanakax eje ukarux wali ch’amampiw comprimapxi. Ukax jan iyawsañjam seguro abrazadera de fricción uñstayi. Ukax garantiza juk’amp jasakiw apsuñax qhipharux jan jan walt’ayasa corrosión de fretting.
- Diámetro Mínimo Llano (MPB): Akax mä jach’a jisk’a, qhuru piloto ukan uñacht’ayatawa. Jupanakax wali sumaw qhiparapxi kunawsatix capacidades de maquinado personalizado ukanakax utan munaski ukhaxa. Jupanakarux especificaciones exactas, no estándares ukarux jasakiw aburrirasma.
Piñón mayjt’ayañataki Marco de Evaluación Paso a Paso
Componentes desgastados ukanaka mayjt’ayañatakixa mä enfoque de ingeniería altamente metódica ukawa wakisi. Mä rígido marco de evaluación paso a paso ukar arktañax jan walt’ayir amuyañanak chhaqtayi ukat sisteman jan walt’awinakaparux qullqit jark’aqaraki. Aka chiqanchawi pachanxa janiwa kuna fases físicas ukanakasa jaytañakiti.
1ri t’aqa: Estándar de Cadena ukar chiqanchaña.
Sapa kutiw qalltañama, kunatix utjki uka cadena ukan utt’ayawip sum tupuña. Ukaxa chiqapa pitch distancia ukatxa diámetro interno de rodillo ukanaka tupuña. Uka dimensiones ukanaka chiqapa uñakipañatakixa calibrador digitales de precisión ukanakampiwa lurataraki. Ukax machaq piñón de reemplazo ukarux ANSI jan ukax ISO específica ukamp chikancht’asiñapatakiw garantiza. Mä norma jan walt’ayatax jank’akiw mecánico ukar uñtat uñstayi ukat jank’akiw catástrofico conducción ukar jan walt’ayaspa.
2 t’aqa: Jakhuña Requerido Velocidad/Torque.
Nayraqatax mä firme línea base operativa ukham utt’ayañamawa. Jakhuñaw kisunakax conducción ukhamarak conducida piñón ukanakanx línea base actual rendimiento ukarjama. Uka utjki uka engranaje ratio ukaxa wali suma qillqt’aña. Janïr machaq operativo mayiwinakatak kuna chiqañchäwinak lurañ tukuykasaxa, chiqpachapuniw uñakiptʼañama piñón pitch kisu jakhuña . Jichhax maquinas ukan utt’ayat ukar machaqar tukuyañ amtasksta ukhax wali amuyumpiw mistuñ velocidades ukat centro distancias ukanakax wasitat jakthapiñama.
3ri t’aqa: Constreñimientos Espaciales ukanaka tupuña.
Limitaciones físicas ukanakax walja ingeniería critica ajlliwinakaruw dicta. Uka chiqaru Diámetro de Pitch (PD) ukhamaraki Diámetro Exterior (OD) ukanaka jakhthapitawa, ukaxa amtatawa mayjt’ayañataki. OD ukax mä absoluto máximo físico ukan ch’akhanakap uñt’ayi. Ukhamaraki, machaq, potencialmente jach’a piñón ukaxa suma q’umachañapawa taqi guardias de seguridad, maquina enmarcación ukatxa jak’a componentes giratorios.
4ri t’aqa: Especificaciones de eje ukanaka chiqanchaña.
Ukaxa wali chiqapa tupunaka apsuña eje de montaje designado. Uka eje diámetro ukatxa llave ancho ukaxa herramientas digitales confiables ukanakampiwa tupuña. Ukaxa clasificación óptima de hub (Tipo A, B, jan ukaxa C) ukanaka uñakipaña. Ajlliñani mecanismo de buje juk’ampi ch’amani ukaxa condiciones ambientales específicas ukanakataki. Uñacht’ayaña componentes de acero inoxidable jan ukaxa revestimientos especializados protectores ukanakaxa wali corrosivos de lavado ukanakataki.
Tukuyawi
Transmisión de potencia industrial ukar sum apnaqañatakix pitch, kisu jakthapiwi, ukhamarak tamaño de diámetro ukanakax sistema mecánico completamente interconectado ukham uñjañaw wakisi. Uka parámetros ukanakax janiw dimensiones aisladas, independientes ukham chiqanchatäkaspati. Mä variable física ukar mayjt’ayañax inherentemente mayninakan rendimiento resultadonakaparux mayjt’ayiwa. Pitch ukax taqpach estructural ch’amampiw dicta. Kisu jakthapiwixa operativo velocidad ukhamaraki par salida ukanaka uñt’ayi. Tama de diámetro ukaxa garantiza segura transferencia de potencia mecánica ukaxa motor ukata.
Jiwasax wali ch’amampiw iwxt’apxsma, ingeniería ukan tamaparjam uñacht’äwinakap uñakipt’añamataki. Ingenieros dedicados de aplicación ukanakamp aruskipt’añamawa, chiqapa torque uñt’ayañataki ukhamaraki seguro centro distancias ukanaka janïra tukuykasaxa lista corta de contratación ukanaka. Jichha utjki uka patrón de desgaste ukanakan fotonak apsuña, ukhamat janïr desalineación latente ukan jan walt’äwinakap uñt’añataki. Suma amtawi ukhamaraki chiqapa tupuña seguridad máxima equipo uptime. Jupanakax aseguranku unidades mecánicas ukanakax jan kuna pantjasisaw irnaqañapatakix condiciones industriales más exigentes ukanx.
Jiskt’awinaka
Q: ¿Kunjamsa mä piñón wali usuchjat ukan pitch tupuñaxa?
A: Pä jak’ankir kisu vallenakan chika taypinx distancia lineal exacta uñakipañatakix calibrador digitales de precisión ukampiw apnaqañama. Kisunakax metalat sinti usuchjat uñacht’ayapxani ukhaxa, piñón chiqak tupuñax janiw atiniskañjamäkiti. Ukhamächi ukhaxa, utjki uka cadena de conducción ukan pitch ukax pachpakiwa. Kimsa remaches de cadena mayachata tupuña, pä tuqiru jaljaña, ukatxa chiqapa tonalidad ukaxa chiqapawa.
Q: ¿Mä piñón estándar ANSI ukan cadena métrica apnaqañax wakisispati?
A: Janiwa, janipuniw kuna circunstancias ukanx normas métricas ukat ANSI ukanakax mistuñakiti. Jupanakax matemáticas ukan pitch mediciones ukat diámetros internos de rodillos ukanakax qhan mayj mayjawa. Mä cadena métrica ukar mä piñón estándar ANSI ukar ch’amanchañ yant’añax wali ch’amampiw ch’amanchasi. Uka jan walt’awix sinti fricción uñstayi, rodillos ukanakarux jank’akiw jan walt’ayi, ukatx jank’akiw catastrófico conducción ukan jan walt’awiparux puriyi.
Q: ¿Kunatsa cadena de conducción ukax jisk’a velocidadanx sinti ch’allxtaski?
A: Sinti jisk’a velocidad vibración niya sapa kutiw chiqak qhipäxar uñacht’ayi mä jisk’a kisu jakthapiwi instalat piñón ukan. 15 kisunakat juk’ampi apnaqañax acción cordal jach’a uñstayi, jan ukax pulsación de cadena vertical ukaw utji. Aka efecto poligonal ukax cadena ukarux engaños ukanx wali jach’a jilxattañapatakiw wayt’i. Ukhamaraki, cadena ukan jan wali tensión jan ukax sinti desgaste elongación ukax uka jach’a ch’axwañ efectox juk’ampiw jilxattayi.
Q: ¿Diámetro de piñón ukax kisu jakthapiwipat sinti dependi?
A: Jïsa. Kawkïr tama fijo de pitch ukatakixa, juk’amp kisunak yapxatañax inherentemente diámetro de pitch ukat diámetro exterior ukaruw jilxattayi. Uka jañchin mayacht’asiwipax matemáticamente absoluto ukhamaw qhiparaski. Janiw taqpach kisu jakhüwix jilxatkaspati jan componente ukan física huella ukar jilxatayasa. Janïr juk’amp jach’a kisu jakhüwinakar machaqar tukuykasax mä suma ch’amanchawi espacial uñakipañaw wakisi.

 Español
 English
 العربية
 Français
 Русский
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 አማርኛ
 ພາສາລາວ
 ភាសាខ្មែរ
 Bahasa Melayu
 ဗမာစာ
 தமிழ்
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Kiswahili
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Հայերեն
 עברית
 Latine
 Dansk
 اردو
 Shqip
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 Māori
 සිංහල
 नेपाली
 Oʻzbekcha
 latviešu
 অসমীয়া
 Aymara
 Azərbaycan dili
 Bamanankan
 Euskara
 Беларуская мова
 भोजपुरी


