Անցանների սխալ կազմաձևումն ընտրելը պարզապես աննշան գործառնական անարդյունավետություն չի առաջացնում: Այն հաճախ հանգեցնում է շղթայի արագ մաշվածության, համակարգային թրթռումների և շարժիչի աղետալի ձախողման: Համակարգային թրթռումը հատուկ հրահրում է ակորդային գործողություն մեխանիկական հավաքի ներսում: Այս գործողությունը վնասում է թանկարժեք առանցքակալները և վնասում է ընդհանուր կառուցվածքի ամբողջականությունը: Դուք չեք կարող կռահել, երբ նշել եք էներգիայի փոխանցման այս կարևոր բաղադրիչները:
Մեխանիկական համակարգերի ճշգրտությունը պահանջում է կատարելապես համապատասխանեցնել երեք հիմնական ինժեներական բնութագրերը: Դուք պետք է ճշգրիտ որոշեք բարձրությունը, ատամների քանակը և անցքի չափը: Դուք պետք է համապատասխանեցնեք այս ճշգրիտ պարամետրերը ձեր հավելվածի հատուկ բեռի, արագության և տարածական սահմանափակումների հետ: Անտեսելով նույնիսկ մեկ ծավալային պահանջը երաշխավորում է սարքավորումների վատ աշխատանքը և գործարանի չնախատեսված աշխատանքը:
Մենք կտրամադրենք ինժեներական հիմնավորված շրջանակ՝ գնահատելու ա ստանդարտ գլանաձև շղթայի պտուտակ : Գնումների և սպասարկման թիմերը կսովորեն ճիշտ նշել փոխարինող մասերը: Դուք կբացահայտեք, թե ինչպես առավելագույնի հասցնել համակարգի աշխատանքի ժամանակը և ապահովել ոլորող մոմենտների բարձր հուսալի փոխանցում: Այս գործնական ուղեցույցին հետևելը ապահովում է ճշգրտություն արդյունաբերական շարժիչային համակարգի արդիականացման մեջ:
Հիմնական Takeaways
- Բարձրությունը թելադրում է հզորությունը. շղթայի բարձրությունը որոշում է պտուտակի ելակետային բեռնվածության հնարավորությունը և պետք է խստորեն համապատասխանի ANSI շղթայի ստանդարտին:
- Ատամների քանակն ապահովում է աշխատանքի արդյունավետությունը. ճոճանակի բարձրության ատամների քանակի փոփոխությունն ուղղակիորեն փոխում է արագության ոլորող մոմենտ հարաբերակցությունը և ազդում շարժիչի հարթության վրա:
- Ատամի նվազագույն շեմերը կարևոր են. 15-17 ատամից ցածր ընկնելը էքսպոնենցիալ մեծացնում է մաշվածությունը՝ կապված ավելորդ հոդերի անկյունների պատճառով:
- Հորատանցքերի չափերը պահանջում են հանգույցի համատեղելիություն. անցքի չափերը պետք է հաշվի առնեն լիսեռի հարմարեցումը (բացառությունը ընդդեմ միջամտության) և հանգույցի համապատասխան դասակարգումը (տեսակ A, B կամ C):
Ստանդարտ Roller Chain Sprockets-ի հիմքը. սկիպիդար սահմանված
Ճշգրիտ ճարտարագիտությունը միշտ սկսվում է՝ ճշտությամբ որոշելով միջուկի ճոպանների բարձրությունը: Մենք սահմանում ենք ճոճանակի քայլը որպես երկու հարակից շղթայական գլանափաթեթների կենտրոնների միջև ճշգրիտ գծային հեռավորություն: Այն հանդես է գալիս որպես առաջնային մաթեմատիկական հիմք ցանկացած մեխանիկական սկավառակի տեղադրման համար: Դուք պետք է ճշգրիտ չափեք այս հեռավորությունը, որպեսզի ապահովեք շղթայի հարթ ներգրավումը: Անճշգրիտ սկիպիդար չափման ավերակները հանգեցնում են ամբողջությամբ համաժամացման:
Արդյունաբերության ստանդարտացումը խստորեն թելադրում է, թե ինչպես ենք մենք դասակարգում փոխանցման այս բաղադրիչները ամբողջ աշխարհում: Կազմակերպություններ, ինչպիսիք են Ամերիկյան ստանդարտների ազգային ինստիտուտը (ANSI) և Ստանդարտացման միջազգային կազմակերպությունը (ISO) կառավարում են այս ճշգրիտ ֆիզիկական չափերը: Օրինակ, #40 ստանդարտ շղթան միշտ առանձնանում է 1/2 դյույմ սկիպիդար հեռավորությամբ: Թիվ 50 շղթան օգտագործում է 5/8 դյույմանոց սկիպիդար: Թիվ 60 շղթան պահանջում է 3/4 դյույմանոց սկիպիդար: Խիստ համապատասխանությունն ապահովում է անխափան փոխանակելիություն տարբեր արտադրական միջավայրերում: Դուք չեք կարող խառնել տարբեր ստանդարտ բաղադրիչներ՝ առանց անմիջական աղետալի ձախողման վտանգի:
Ինժեներները պետք է զգույշ գնահատեն սկիպիդարի չափը՝ հաշվի առնելով ֆիզիկական ծանրաբեռնվածության հատուկ պահանջները: Բարձրությունը ուղղակիորեն կապված է ամբողջ համակարգի առավելագույն մեխանիկական ծանրաբեռնվածության հետ:
- Ավելի մեծ սկիպի կոնֆիգուրացիաներ. այս կարգավորումները ապահովում են շատ ավելի բարձր ելակետային առաձգական ուժ: Նրանք ապահով կերպով վարում են հսկայական մեխանիկական բեռնվածության հնարավորությունները: Այնուամենայնիվ, նրանք ի սկզբանե աջակցում են շատ ավելի ցածր առավելագույն RPM: Նրանք զգալիորեն ավելի շատ աղմուկ և թրթռում են առաջացնում ավելի բարձր գործառնական արագության դեպքում:
- Ավելի փոքր բարձրության կոնֆիգուրացիաներ. այս պրոֆիլներն ապահովում են բացառիկ ավելի սահուն աշխատանք: Նրանք ապահով կերպով թույլ են տալիս շատ ավելի բարձր պտտվող արագություններ: Նրանք զգալիորեն նվազեցնում են ակորդային վնասակար ազդեցությունը: Այնուամենայնիվ, նրանք առաջարկում են զգալիորեն կրճատված հանդուրժողականություն ծանր, հանկարծակի հարվածային բեռների համար:
Դուք պետք է հավասարակշռեք այս երկու ինժեներական ծայրահեղությունները՝ հիմնվելով ձեր յուրահատուկ կիրառական պահանջների վրա: Միշտ հաշվի առեք գործառնական արագության և պտտվող մոմենտների գագաթնակետային գնահատականները՝ նախքան ձեր կոնկրետ բարձրության ընտրությունը վերջնական տեսքի բերելը:
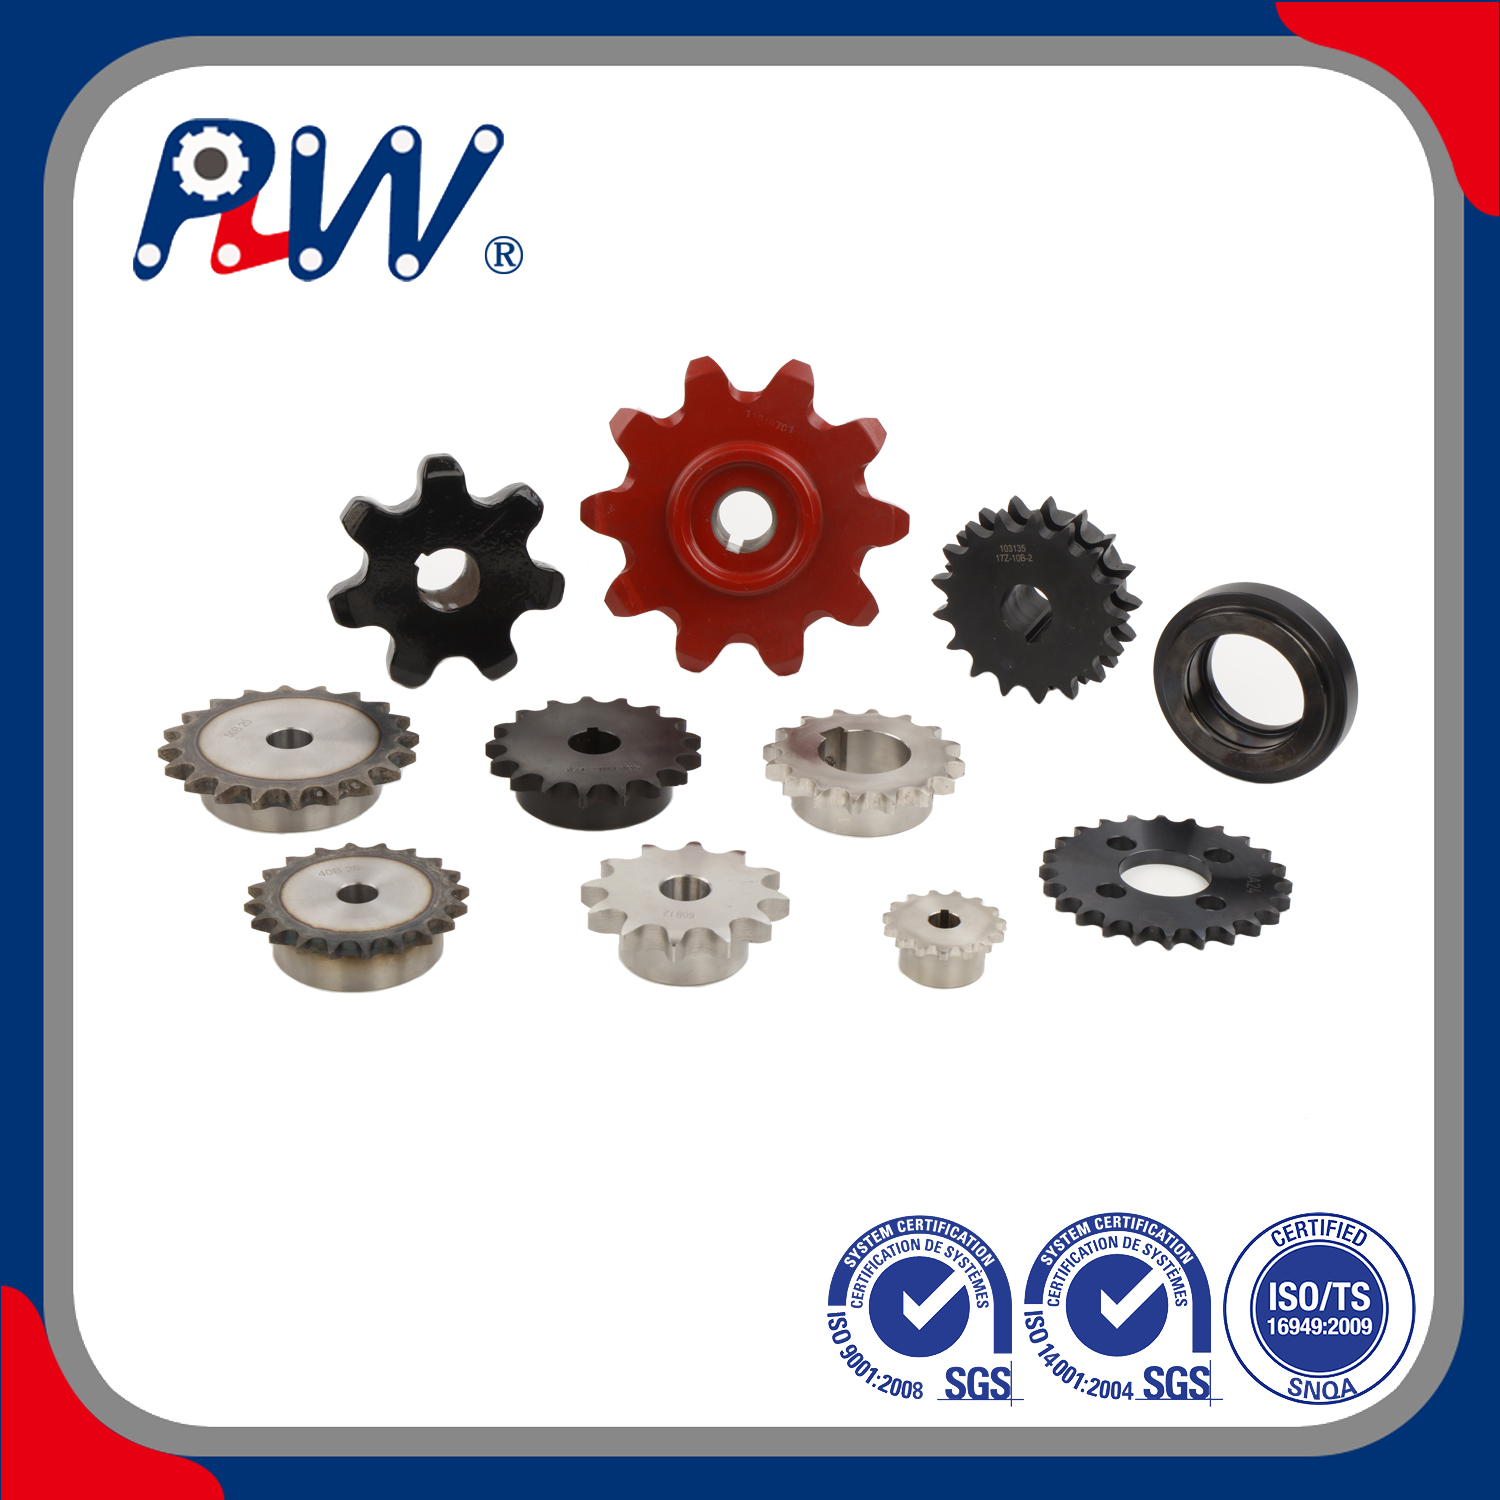
Ինչպես է Sprocket Pitch Tooth Count-ը թելադրում արագություն և ոլորող մոմենտ
Յուրաքանչյուր մեխանիկական շարժիչ համակարգ մեծապես հենվում է արագության և ոլորող մոմենտների միջև հիմնարար հակադարձ կապի վրա: Ստանդարտ փոխանցման հարաբերակցության բանաձևը կարգավորում է այս ճշգրիտ մեխանիկական փոխազդեցությունը: Դուք կտրուկ փոխում եք մեքենայի կատարողականի բնութագրերը՝ պարզապես փոխելով ձեր տեղադրված ճոճանակների ատամների քանակը: Երբ պտտվող ելքային արագությունը մեծանում է, հասանելի ելքային ոլորող մոմենտն էապես նվազում է: Երբ դուք պահանջում եք բարձրացման ավելի մեծ ոլորող մոմենտ, դուք պետք է զոհաբերեք պտտման արագությունը:
Գնահատման ժամանակ դուք պետք է հստակ տարբերեք մեքենա վարելու և շարժվող ճոճանակները: Շարժիչի պտուտակն անմիջապես միանում է էլեկտրական շարժիչին կամ հոսանքի առաջնային աղբյուրին: Շարժվող պտուտակն ուղղակիորեն միանում է մեխանիկական բեռին:
- Շարժվող ատամների քանակի ավելացում. շարժվող ագրեգատի վրա ատամների ավելացումը ապահով կերպով բազմապատկում է ելքային ոլորող մոմենտը: Այս փոփոխությունը միաժամանակ նվազեցնում է վերջնական արդյունքի պտտման արագությունը: Այն հիանալի կերպով ծառայում է ծանր վերելակների կիրառման համար:
- Շարժվող ատամների քանակի նվազում. շարժվող սարքի վրա ատամները հեռացնելը մեծացնում է վերջնական ելքային արագությունը: Այնուամենայնիվ, այն խստորեն զոհաբերում է առկա քաշող մոմենտը: Այս մոտեցումը լավագույնս աշխատում է բարձր արագությամբ նյութերի փոխակրիչ գծերի համար:
Գոյություն ունեցող համակարգի փոփոխությունը պահանջում է խիստ որոշումների փուլային դիտարկում: Ինժեներները չեն կարող պարզապես կամայականորեն փոխել ստանդարտ բաղադրիչները: Դուք պետք է ուշադիր վերահաշվեք լիսեռի կենտրոնի հեռավորությունը: Դուք պետք է հաստատեք նորը ցողունի բարձրության ատամների քանակը չի գերազանցում ձեր ֆիզիկական տարածական ոտնահետքը: Ատամների ավելացումը զգալիորեն մեծացնում է արտաքին տրամագիծը (OD): Այս հանկարծակի ընդլայնումը հաճախ առաջացնում է լուրջ ֆիզիկական միջամտություն գոյություն ունեցող անվտանգության պահակների կամ կառուցվածքային մեքենաների շրջանակների հետ:
Աղյուսակ 1. Շարժվող պտտաձողի ճշգրտումների ազդեցությունը շարժիչի կատարողականի վրա
| Ուղեկցող պտուտակի փոփոխման |
ազդեցությունը ելքային արագության վրա |
Ազդեցությունը ելքային ոլորող մոմենտ ստեղծելու վրա |
Ընդհանուր կիրառման սցենար |
| Ատամների ընդհանուր քանակի ավելացում |
Զգալիորեն նվազում է |
Զգալիորեն ավելանում է |
Ծանր կառուցվածքային բեռների բարձրացում, արդյունաբերական վերելակներ |
| Նվազեցնել ընդհանուր ատամների քանակը |
Զգալիորեն ավելանում է |
Զգալիորեն նվազում է |
Արագ փաթեթավորման գծեր, բարձր արագությամբ փոխակրիչներ |
Թաքնված վտանգը շղթայական կյանքի համար. ակորդային գործողությունների և ատամների քանակի սահմանները
Մեխանիկական դիզայներները հաճախ պայքարում են կործանարար երևույթի դեմ, որը սովորաբար հայտնի է որպես ակորդային գործողություն: Մենք սովորաբար սահմանում ենք այս խնդիրը որպես «բազմանկյուն էֆեկտ» էլեկտրահաղորդման սխեմաներում: Այն նկարագրում է շղթայի ուղղահայաց վերելքն ու անկումը, երբ այն միացնում է պտուտակի ատամները: Քանի որ ճոպանները մեխանիկորեն գործում են որպես պոլիգոններ, այլ ոչ թե կատարյալ շրջաններ, շղթան անընդհատ պուլսացիա է ունենում: Այս անխուսափելի ռիթմիկ պուլսացիան ստեղծում է ինտենսիվ համակարգային թրթռում: Այն արագացնում է մետաղի հոգնածությունը բոլոր շարժվող մասերում ժամանակի ընթացքում: Այն ստիպում է կենսական կարևոր քսանյութերը վաղաժամ դուրս հանել շղթայի քորոցների միացումներից:
Ստանդարտ ինժեներական պրակտիկան հենվում է խիստ կանոնների վրա՝ ակորդային գործողությունների դեմ արդյունավետ պայքարելու համար: Դուք պետք է պահպանեք նվազագույնը 17 ատամ բարձր արագությամբ շարժիչ համակարգերի համար: Ատամների թիվը 17-ից բարձր պահելը զգալիորեն նվազեցնում է շղթայի ուղղահայաց բարձրացումը պտտման ժամանակ: Այն շատ ավելի հետևողական է պահում շղթայի գծային արագությունը: Այն պաշտպանում է շարժիչ լիսեռի առանցքակալները անհարկի ներդաշնակ հարվածներից:
Դուք նաև պետք է պահպանեք ատամների քանակի խիստ բացարձակ սահման: Խուսափեք 15 ատամից ցածր ընկնելուց, քանի դեռ տարածության խիստ սահմանափակումները դա ֆիզիկապես անհնարին չեն դարձնում: 15 ատամից ցածր ընկնելը էքսպոնենցիալ մեծացնում է առանձին շղթայական օղակների հոդակապման խիստ անկյունները: Այս ծայրահեղ ճկման անկյունը արագորեն ոչնչացնում է շղթայի գլանները: Այն պահանջում է օպերատորներից ընդունել համակարգի ընդհանուր կյանքի կտրուկ կրճատումը: Այն առաջացնում է գործառնական չափազանց մեծ աղմուկ և կործանարար ներդաշնակ թրթռումներ:
Ինժեներները նաև օգտագործում են «որսորդական ատամ» սկզբունքը՝ բաղադրիչի երկարակեցությունը բնական ճանապարհով երկարացնելու համար: Դուք պետք է զուգակցեք տարօրինակ թվով ատամներ (օրինակ՝ 21Տ կամ 25Տ) զույգ թվով շղթայական բարձրությունների հետ: Այս պարզ մաթեմատիկական օֆսեթն ապահովում է, որ յուրաքանչյուր ատամ միանում է բոլորովին այլ շղթայական կապի յուրաքանչյուր պտույտի ընթացքում: Այն հավասարաչափ բաշխում է անխուսափելի մեխանիկական մաշվածությունը պտուտակների բոլոր ատամների վրա: Այն կանխում է մետաղի տեղայնացված փչացումը և առավելագույնի հասցնում է ձեր կանխարգելիչ պահպանման միջակայքերը անվտանգ:
Հաստատելով անցքի չափը, հանգույցի տեսակները և մոնտաժման մեխանիզմը
Հորատանցքի ճիշտ չափի ընտրությունը ներառում է խիստ մեխանիկական մոնտաժային իրողությունների դիտարկում: Կենտրոնական անցքը պետք է ճշգրտորեն համապատասխանի ձեր շարժիչ լիսեռի տրամագծին: Այնուամենայնիվ, ընտրության գործընթացը գերազանցում է մեկ տրամաչափի չափումը: Այն պահանջում է ընտրել ճիշտ անվտանգ մոնտաժային մեխանիզմ՝ ձեր հավելվածի ոլորող մոմենտների հատուկ պրոֆիլը կարգավորելու համար: Դուք պետք է ճիշտ կառավարեք լիսեռի տեղադրման թույլատրելիությունը: Չամրացված ներդիրը հանգեցնում է վնասատուի: Ծանր միջամտության տեղադրումը պահանջում է ջերմային ընդլայնման մասնագիտացված տեխնիկա՝ պատշաճ մոնտաժման համար:
Ընդհանուր հանգույցների դասակարգումները հասկանալը կանխում է արդյունաբերական գնումների լուրջ սխալները: Արդյունաբերության նոմենկլատուրան դասակարգում է հանգույցները երեք հիմնական տիպի` հիմնվելով ֆիզիկական ընդարձակման վրա:
- Տիպ A (Բնակարան). Այս միավորները որևէ հանգույցի ընդլայնում չունեն: Նրանք մնում են ամբողջովին հարթ երկու կողմից: Արտադրողները սովորաբար դրանք եռակցում կամ ամրացնում են ուղղակիորեն առկա եզրերին կամ առանձին հանգույցներին ապահով կերպով:
- Տեսակ B (Մեկ հանգույց) . Այս կարևոր ընդլայնումն ապահովում է էական կայունություն մոնտաժային լիսեռի երկայնքով: Այն թույլ է տալիս բարձր անվտանգ ամրացված պտուտակով կամ առանցքային ճանապարհի տեղադրում:
- Տեսակ C (Կրկնակի հանգույց) . Նրանք առաջարկում են բացարձակ առավելագույն լիսեռ աջակցություն: Ինժեներները դրանք խստորեն սահմանում են բացառիկ ծանր բեռների կամ մեծ սկիպիդար տրամագծերի դեպքում:
Մոնտաժային լուծումների գնահատումը պահանջում է կառուցվածքային որոշումների մատրիցա: Դուք պետք է ճշգրիտ մոնտաժման ոճը համապատասխանեցնեք ձեր գործառնական միջավայրին:
- Ավարտված հորատանցք (Պարզ/Ստեղնաշար). Այս բաղադրիչները լիովին պատրաստ են տեղակայման համար: Դրանք առանձնանում են ճշգրիտ ամրացված պտուտակներով և ստանդարտ կտրվածքով առանցքային անցքեր: Նրանք հիանալի աշխատում են ստանդարտ, կանխատեսելի լիսեռի չափսերի և չափավոր ոլորող մոմենտ ստեղծելու համար:
- Taper-Lock / QD bushings. Այս մեխանիզմներն ապահովում են չափազանց բարձր կռվան ուժ ծայրահեղ բարձր ոլորող մոմենտ կիրառման համար: Նրանք սերտորեն սեղմվում են լիսեռի վրա: Սա ստեղծում է անհավատալիորեն անվտանգ շփման սեղմում: Այն երաշխավորում է շատ ավելի հեշտ հեռացում ավելի ուշ՝ չվնասելով կոռոզիայից:
- Նվազագույն հարթ հորատանցք (MPB). Սրանք ունեն շատ փոքր, կոպիտ օդաչուական հորատանցք: Նրանք մնում են իդեալական, երբ դուք պահանջում եք հատուկ մշակման հնարավորություններ տանը: Դուք կարող եք դրանք հեշտությամբ կատարել ճշգրիտ, ոչ ստանդարտ բնութագրերով:
Քայլ առ քայլ Գնահատման Շրջանակը Ճանապարհների փոխարինման համար
Մաշված բաղադրիչների փոխարինումը պահանջում է խիստ մեթոդական ինժեներական մոտեցում: Քայլ առ քայլ գնահատման կոշտ շրջանակին հետևելը վերացնում է վտանգավոր ենթադրությունները և կանխում համակարգի ծախսատար ձախողումները: Այս գնահատման ընթացքում մի շրջանցեք ֆիզիկական չափման որևէ փուլ:
Քայլ 1. Ստուգեք շղթայի ստանդարտը:
Դուք միշտ պետք է սկսեք ուշադիր չափել առկա շղթայի կարգավորումը: Չափել ճշգրիտ սկիպիդար հեռավորությունը և գլանակի ներքին տրամագիծը: Այս չափերը ստուգելու համար դուք պետք է օգտագործեք ճշգրիտ թվային տրամաչափեր: Սա երաշխավորում է, որ նոր փոխարինող պտուտակը լիովին համապատասխանում է կոնկրետ ANSI կամ ISO վարկանիշին: Չհամապատասխանող ստանդարտը առաջացնում է անհապաղ մեխանիկական կապ և արագ աղետալի շարժիչի ձախողում:
Քայլ 2. Հաշվարկել պահանջվող արագությունը/մոմենտը:
Սկզբում դուք պետք է հաստատեք գործառնական ամուր հիմք: Հաշվեք ատամները ինչպես վարող, այնպես էլ շարժվող պտուտակների վրա՝ մինչև ելակետային ընթացիկ կատարողականությունը: Մանրակրկիտ ձևակերպեք փոխանցման առկա հարաբերակցությունը: Նախքան նոր գործառնական պահանջների համար որևէ ճշգրտում կատարելը, ստուգեք ձեր ճշգրիտ տվյալները sprocket սկիպիդար ատամների հաշվարկը . Զգուշորեն վերահաշվարկեք ձեր ելքային արագությունները և կենտրոնական հեռավորությունները, եթե նախատեսում եք թարմացնել մեքենայի ընթացիկ կարգավորումը:
Քայլ 3. Չափել տարածական սահմանափակումները:
Ֆիզիկական սահմանափակումները թելադրում են շատ կարևոր ինժեներական ընտրություններ: Հաշվարկեք առաջարկվող փոխարինող մասի ճշգրիտ բարձրության տրամագիծը (PD) և արտաքին տրամագիծը (OD): OD-ը որոշում է բացարձակ առավելագույն ֆիզիկական հետքը: Դուք պետք է համոզվեք, որ նոր, պոտենցիալ ավելի մեծ պտույտը հաջողությամբ կմաքրի բոլոր անվտանգության պաշտպանիչները, մեքենայի շրջանակը և հարակից պտտվող բաղադրիչները:
Քայլ 4. Հաստատեք լիսեռի բնութագրերը:
Կատարեք նշանակված մոնտաժային լիսեռի բարձր ճշգրիտ չափումներ: Չափել լիսեռի տրամագիծը և բանալու լայնությունը՝ օգտագործելով հուսալի թվային գործիքներ: Որոշեք հանգույցների օպտիմալ դասակարգումը (տեսակ A, B կամ C): Ընտրեք ամենակայուն թփերի մեխանիզմը ձեր հատուկ բնապահպանական պայմանների համար: Նշեք չժանգոտվող պողպատից բաղադրամասեր կամ մասնագիտացված պաշտպանիչ ծածկույթներ բարձր քայքայիչ լվացման տարածքների համար:
Եզրակացություն
Արդյունաբերական էներգիայի փոխանցման օպտիմիզացման համար անհրաժեշտ է դիտարկել սկիպիդարը, ատամների քանակը և անցքի չափը որպես լիովին փոխկապակցված մեխանիկական համակարգ: Դուք չեք կարող գնահատել այս պարամետրերը որպես մեկուսացված, անկախ չափումներ: Մեկ ֆիզիկական փոփոխականի փոփոխությունը էապես փոխում է մյուսների կատարողականի արդյունքները: Բարձրությունը թելադրում է ընդհանուր կառուցվածքի ուժը: Ատամների հաշվարկը որոշում է գործառնական արագությունը և պտտվող մոմենտը: Անցքի չափը երաշխավորում է շարժիչից ապահով մեխանիկական էներգիայի փոխանցում:
Մենք խստորեն խորհուրդ ենք տալիս խորհրդակցել ինժեներական չափերի համապարփակ գծապատկերների հետ: Կապվեք հատուկ հավելվածների ինժեներների հետ՝ ստուգելու ոլորող մոմենտների ճշգրիտ գնահատականները և ապահով կենտրոնի հեռավորությունները՝ նախքան ձեր գնումների կարճ ցուցակները վերջնական տեսքի բերելը: Լուսանկարեք առկա մաշվածության նախշերը՝ թաքնված անհամապատասխանության խնդիրները վաղ հայտնաբերելու համար: Պատշաճ պլանավորումը և ճշգրիտ չափումները ապահովում են սարքավորումների շահագործման առավելագույն ժամանակը: Նրանք ապահովում են, որ ձեր մեխանիկական կրիչներն աշխատում են անթերի ամենախստապահանջ արդյունաբերական պայմաններում:
ՀՏՀ
Հարց. Ինչպե՞ս կարող եմ չափել շատ մաշված ճոճանակի քայլը:
A: Դուք պետք է օգտագործեք ճշգրիտ թվային տրամաչափեր՝ երկու հարակից ատամի հովիտների կենտրոնների միջև ճշգրիտ գծային հեռավորությունը չափելու համար: Եթե ատամները ցուցադրում են մետաղի խիստ մաշվածություն, ապա պտուտակն ուղղակիորեն չափելը դառնում է անհուսալի: Այս դեպքում չափեք ինքնին գործող շարժիչ շղթայի քայլը: Չափեք երեք անընդմեջ շղթայական գամների վրա, բաժանեք երկուսի, և դուք ճշգրիտ կորոշեք իրական բարձրությունը:
Հարց. Կարո՞ղ եմ օգտագործել մետրային շղթա ANSI ստանդարտ պտտաձողի վրա:
A: Ոչ: Դուք երբեք չպետք է խառնեք մետրային և ANSI ստանդարտները ոչ մի դեպքում: Նրանք առանձնանում են հստակորեն տարբեր մաթեմատիկական սկիպիդար չափումներ և գլանի ներքին տրամագծեր: Չափիչ շղթան ANSI ստանդարտ ձողիկի վրա ստիպելու փորձը հանգեցնում է խիստ կապի: Անհամապատասխանությունը առաջացնում է ավելորդ շփում, անմիջապես վնասում է գլանափաթեթները և հանգեցնում արագ աղետալի շարժիչի ձախողման:
Հարց. Ինչո՞ւ է իմ շարժիչ շղթան չափից ավելի թրթռում ցածր արագությամբ:
A. Չափազանց ցածր արագությամբ թրթռումը գրեթե միշտ մատնանշում է ձեր տեղադրված ճոճանակների ատամների ցածր քանակությունը: 15-ից պակաս ատամների օգտագործումը առաջացնում է ծանր ակորդային գործողություն կամ ուղղահայաց շղթայի պուլսացիա: Այս բազմանկյուն էֆեկտը ստիպում է շղթան կտրուկ բարձրանալ և ընկնել ներգրավման ժամանակ: Շղթայի անպատշաճ լարվածությունը կամ մաշվածության խիստ երկարացումը նույնպես սրում են այս դաժան ցնցման ազդեցությունը:
Հարց: Արդյո՞ք պտուտակի տրամագիծը խստորեն կախված է ատամների քանակից:
A: Այո: Ցանկացած ֆիքսված սկիպիդար չափի դեպքում ավելի շատ ատամներ ավելացնելը ներհատուկ կերպով մեծացնում է թե՛ բարձրության, և թե՛ արտաքին տրամագիծը: Ֆիզիկական հարաբերությունները մաթեմատիկորեն բացարձակ են մնում։ Դուք չեք կարող մեծացնել ատամների ընդհանուր քանակը՝ առանց բաղադրիչի ֆիզիկական հետքի ընդլայնման: Ատամների ավելի բարձր քանակի անցնելուց առաջ դուք պետք է ստուգեք համապատասխան տարածական մաքրությունը:

 Español
 English
 العربية
 Français
 Русский
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 አማርኛ
 ພາສາລາວ
 ភាសាខ្មែរ
 Bahasa Melayu
 ဗမာစာ
 தமிழ்
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Kiswahili
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Հայերեն
 עברית
 Latine
 Dansk
 اردو
 Shqip
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 Māori
 සිංහල
 नेपाली
 Oʻzbekcha
 latviešu
 অসমীয়া
 Aymara
 Azərbaycan dili
 Bamanankan
 Euskara
 Беларуская мова
 भोजपुरी


