ভুল স্প্ৰকেট বিন্যাস নিৰ্ব্বাচন কৰিলে কেৱল সৰু সৰু কাৰ্য্যকৰী অদক্ষতাৰ সৃষ্টি নহয়। ই প্ৰায়ে ত্বৰান্বিত শৃংখল পৰিধান, প্ৰণালীবদ্ধ কম্পন, আৰু বিপৰ্যয়জনক ড্ৰাইভ বিফলতাৰ সৃষ্টি কৰে। প্ৰণালীবদ্ধ কম্পনে বিশেষভাৱে যান্ত্ৰিক সমাবেশৰ ভিতৰত কৰ্ডাল ক্ৰিয়াৰ সূচনা কৰে। এই কাৰ্য্যই ব্যয়বহুল বেয়াৰিঙৰ ক্ষতি কৰে আৰু সামগ্ৰিক গাঁথনিগত অখণ্ডতাক আপোচ কৰে। এই জটিল শক্তি সংবহন উপাদানসমূহ ধাৰ্য্য কৰাৰ সময়ত আপুনি অনুমান কৰিব নোৱাৰে।
যান্ত্ৰিক ব্যৱস্থাত নিখুঁততাৰ বাবে তিনিটা প্ৰয়োজনীয় অভিযান্ত্ৰিক নিৰ্দিষ্টকৰণ নিখুঁতভাৱে প্ৰান্তিককৰণ কৰাৰ প্ৰয়োজন হয়। আপুনি পিচ, দাঁতৰ সংখ্যা আৰু ব’ৰৰ আকাৰ সঠিকভাৱে নিৰ্ণয় কৰিব লাগিব। আপুনি এই সঠিক প্ৰাচলসমূহ আপোনাৰ এপ্লিকেচনৰ নিৰ্দিষ্ট লোড, গতি, আৰু স্থানীয় বাধাসমূহৰ সৈতে মিলাব লাগিব। আনকি এটা মাত্ৰিক প্ৰয়োজনীয়তাকো অৱজ্ঞা কৰিলে সঁজুলিৰ পৰিৱেশন বেয়া আৰু অপৰিকল্পিত কাৰখানাৰ ডাউনটাইমৰ নিশ্চয়তা পোৱা যায়।
আমি মূল্যায়নৰ বাবে অভিযান্ত্ৰিক ভিত্তিত কাঠামো প্ৰদান কৰিম ক ষ্টেণ্ডাৰ্ড ৰোলাৰ চেইন স্প্ৰকেট । ক্ৰয় আৰু ৰক্ষণাবেক্ষণ দলসমূহে সলনি কৰা অংশসমূহ সঠিকভাৱে নিৰ্দিষ্ট কৰিবলৈ শিকিব। আপুনি চিস্টেমৰ আপটাইম কেনেকৈ সৰ্বাধিক কৰিব লাগে আৰু অতি নিৰ্ভৰযোগ্য টৰ্ক স্থানান্তৰ সুনিশ্চিত কৰিব লাগে আৱিষ্কাৰ কৰিব। এই ব্যৱহাৰিক সহায়ক অনুসৰণ কৰিলে প্ৰতিটো ঔদ্যোগিক ড্ৰাইভ চিস্টেম উন্নয়নত নিখুঁততা সুনিশ্চিত হয়।
কী টেকএৱেজ
- পিচে ক্ষমতা নিৰ্দেশ কৰে: শৃংখলৰ পিচে স্প্ৰকেটৰ ভিত্তিৰেখা লোড ক্ষমতা নিৰ্ধাৰণ কৰে আৰু ANSI শৃংখল প্ৰামাণিকৰ সৈতে কঠোৰভাৱে মিলিব লাগিব।
- টুথ কাউণ্টে পৰিৱেশন ড্ৰাইভ কৰে: স্প্ৰকেট পিচ টুথ কাউণ্ট পৰিবৰ্তন কৰিলে গতি-টৰ্ক অনুপাত প্ৰত্যক্ষভাৱে সলনি হয় আৰু ড্ৰাইভৰ মসৃণতাক প্ৰভাৱিত কৰে।
- নূন্যতম দাঁতৰ সীমা গুৰুত্বপূৰ্ণ: ১৫-১৭টা দাঁতৰ তললৈ পৰিলে অত্যধিক আৰ্টিকুলেচন কোণৰ বাবে ঘাতীয়ভাৱে পৰিধান বৃদ্ধি পায়।
- ব'ৰৰ আকাৰ নিৰ্ধাৰণৰ বাবে হাবৰ সামঞ্জস্যতাৰ প্ৰয়োজন: ব'ৰৰ মাত্ৰাসমূহে খাদৰ ফিট (ক্লিয়াৰেন্স বনাম হস্তক্ষেপ) আৰু উপযুক্ত হাব শ্ৰেণীবিভাজন (ধৰণ A, B, বা C)ৰ বাবে হিচাপ দিব লাগিব।
ষ্টেণ্ডাৰ্ড ৰোলাৰ চেইন স্প্ৰকেটৰ ভেটি: পিচ সংজ্ঞায়িত
নিখুঁত অভিযান্ত্ৰিকীকৰণ সদায় মূল স্প্ৰকেটৰ পিচ সঠিকভাৱে সংজ্ঞায়িত কৰি আৰম্ভ হয়। আমি স্প্ৰকেট পিচক দুটা কাষৰীয়া চেইন ৰোলাৰৰ কেন্দ্ৰৰ মাজৰ নিৰ্দিষ্ট ৰৈখিক দূৰত্ব হিচাপে সংজ্ঞায়িত কৰোঁ। ই যিকোনো যান্ত্ৰিক ড্ৰাইভ ছেটআপৰ বাবে প্ৰাথমিক গাণিতিক ভেটি হিচাপে কাম কৰে। মসৃণ শৃংখলৰ সংযোগ নিশ্চিত কৰিবলৈ আপুনি এই দূৰত্ব সঠিকভাৱে জুখিব লাগিব। এটা ভুল পিচ জোখাই ড্ৰাইভ সমন্বয়ক সম্পূৰ্ণৰূপে ধ্বংস কৰে।
উদ্যোগ প্ৰামাণিককৰণে কঠোৰভাৱে নিৰ্ধাৰণ কৰে যে আমি এই সংবহন উপাদানসমূহক বিশ্বব্যাপী কেনেকৈ শ্ৰেণীভুক্ত কৰোঁ। আমেৰিকান নেচনেল ষ্টেণ্ডাৰ্ডছ ইনষ্টিটিউট (এএনএছআই) আৰু ইণ্টাৰনেশ্যনেল অৰ্গেনাইজেচন ফৰ ষ্টেণ্ডাৰ্ডাইজেচন (আইএছঅ’)ৰ দৰে সংস্থাই এই সঠিক ভৌতিক মাত্ৰাসমূহ নিয়ন্ত্ৰণ কৰে। উদাহৰণস্বৰূপে, #40 ষ্টেণ্ডাৰ্ড চেইনত সদায় ১/২ ইঞ্চি পিচ দূৰত্ব থাকে। #৫০ শৃংখলত ৫/৮ ইঞ্চিৰ পিচ ব্যৱহাৰ কৰা হয়। #৬০ শৃংখল এটাৰ বাবে ৩/৪ ইঞ্চি পিচৰ প্ৰয়োজন। কঠোৰ অনুসৰণে বিভিন্ন উৎপাদন পৰিৱেশত নিৰৱচ্ছিন্ন বিনিময়যোগ্যতা নিশ্চিত কৰে। আপুনি তাৎক্ষণিক বিপৰ্যয়জনক বিফলতাৰ আশংকা নকৰাকৈ বিভিন্ন প্ৰামাণিক উপাদানসমূহ মিহলাব নোৱাৰে।
অভিযন্তাসকলে নিৰ্দিষ্ট ভৌতিক বোজাৰ প্ৰয়োজনীয়তাৰ বিপৰীতে পিচৰ আকাৰ সযতনে মূল্যায়ন কৰিব লাগিব। পিচ সমগ্ৰ ব্যৱস্থাটোৰ সৰ্বোচ্চ যান্ত্ৰিক বোজা ক্ষমতাৰ সৈতে প্ৰত্যক্ষভাৱে সম্পৰ্কিত।
- ডাঙৰ পিচ সংৰূপসমূহ: এই ছেটআপসমূহে বহুত বেছি ভিত্তিৰেখা টান শক্তি প্ৰদান কৰে। ইহঁতে অপৰিসীম যান্ত্ৰিক বোজা ক্ষমতা নিৰাপদে চম্ভালে। কিন্তু, ইহঁতে সহজাতভাৱে বহুত কম সৰ্বোচ্চ RPM সমৰ্থন কৰে। অধিক কাৰ্য্যকৰী গতিবেগত ইহঁতে যথেষ্ট বেছি শব্দ আৰু কম্পন উৎপন্ন কৰে।
- সৰু পিচ সংৰূপসমূহ: এই আলেখ্যনসমূহে ব্যতিক্ৰমীভাৱে মসৃণ কাৰ্য্য প্ৰদান কৰে। ইহঁতে নিৰাপদে বহুত বেছি ঘূৰ্ণনৰ গতিৰ অনুমতি দিয়ে। ইহঁতে ক্ষতিকাৰক কৰ্ডাল ক্ৰিয়া বহু পৰিমাণে হ্ৰাস কৰে। কিন্তু গধুৰ, হঠাৎ শ্বক লোডৰ বাবে ইহঁতে বহু পৰিমাণে হ্ৰাস পোৱা সহনশীলতা প্ৰদান কৰে।
আপুনি আপোনাৰ অনন্য প্ৰয়োগৰ চাহিদাৰ ওপৰত ভিত্তি কৰি এই দুটা অভিযান্ত্ৰিক চৰমৰ মাজত ভাৰসাম্য ৰক্ষা কৰিব লাগিব। আপোনাৰ নিৰ্দিষ্ট পিচ নিৰ্বাচন চূড়ান্ত কৰাৰ আগতে সদায় কাৰ্য্যকৰী গতি আৰু শীৰ্ষ টৰ্ক ৰেটিং বিবেচনা কৰক।
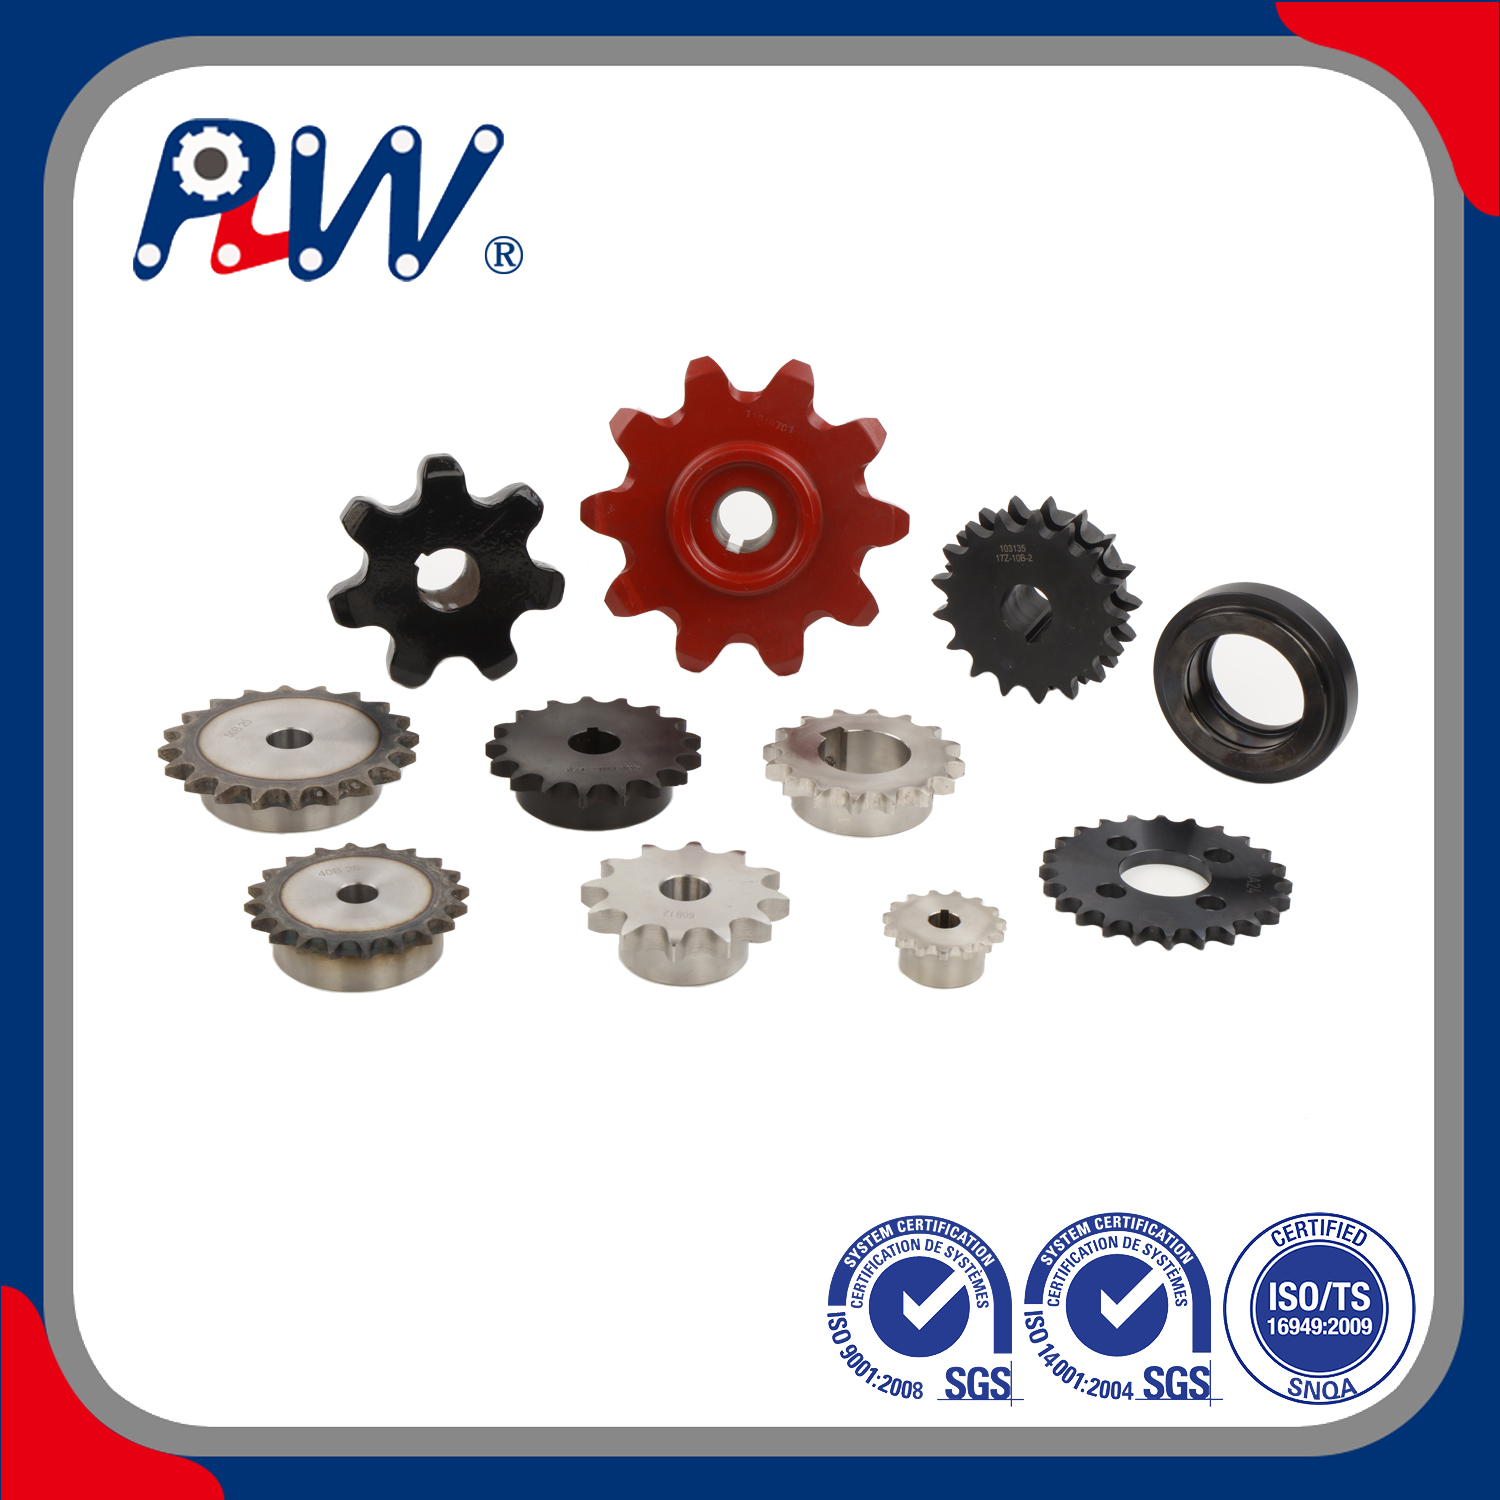
স্প্ৰকেট পিচ টুথ কাউণ্টে গতি আৰু টৰ্ক কেনেকৈ নিৰ্ধাৰণ কৰে
প্ৰতিটো যান্ত্ৰিক ড্ৰাইভ ব্যৱস্থাই গতি আৰু টৰ্কৰ মাজৰ মৌলিক বিপৰীত সম্পৰ্কৰ ওপৰত বহু পৰিমাণে নিৰ্ভৰ কৰে। প্ৰামাণিক গিয়াৰ অনুপাত সূত্ৰই এই নিখুঁত যান্ত্ৰিক পাৰস্পৰিক ক্ৰিয়া নিয়ন্ত্ৰণ কৰে। আপুনি মেচিনৰ পৰিৱেশন বৈশিষ্ট্যসমূহ নাটকীয়ভাৱে সলনি কৰে কেৱল আপোনাৰ সংস্থাপিত স্প্ৰকেটসমূহত দাঁতৰ সংখ্যা সলনি কৰি। যেতিয়া ঘূৰ্ণনীয় আউটপুটৰ গতি বৃদ্ধি পায়, তেতিয়া উপলব্ধ আউটপুট টৰ্ক সহজাতভাৱে হ্ৰাস পায়। যেতিয়া আপুনি অধিক উত্তোলন টৰ্ক দাবী কৰে, তেতিয়া আপুনি ঘূৰ্ণনৰ গতিক ত্যাগ কৰিব লাগিব।
মূল্যায়নৰ সময়ত আপুনি ড্ৰাইভিং আৰু ড্ৰাইভিং স্প্ৰকেটৰ মাজত স্পষ্টভাৱে পাৰ্থক্য কৰিব লাগিব। ড্ৰাইভিং স্প্ৰকেটটো বৈদ্যুতিক মটৰ বা প্ৰাথমিক শক্তিৰ উৎসৰ সৈতে পোনপটীয়াকৈ সংলগ্ন হয়। চালিত স্প্ৰকেটটোৱে যান্ত্ৰিক বোজাৰ সৈতে পোনপটীয়াকৈ সংযোগ কৰে।
- চালিত দাঁতৰ সংখ্যা বৃদ্ধি কৰা: চালিত ইউনিটত দাঁত যোগ কৰিলে আউটপুট টৰ্ক নিৰাপদে বহুগুণে বৃদ্ধি পায়। এই পৰিৱৰ্তনে একেলগে চূড়ান্ত আউটপুট ঘূৰ্ণনৰ গতি হ্ৰাস কৰে। ই গধুৰ উত্তোলন উত্তোলন প্ৰয়োগৰ বাবে নিখুঁতভাৱে কাম কৰে।
- চালিত দাঁতৰ সংখ্যা হ্ৰাস কৰা: চালিত ইউনিটৰ দাঁত আঁতৰাই দিলে চূড়ান্ত আউটপুটৰ গতি বৃদ্ধি পায়। কিন্তু ই উপলব্ধ টানি টৰ্কক গুৰুতৰভাৱে বলিদান দিয়ে। এই পদ্ধতিয়ে উচ্চ গতিৰ সামগ্ৰী পৰিবহণ লাইনৰ বাবে সৰ্বোত্তম কাম কৰে।
বৰ্তমানৰ ব্যৱস্থা এটা সলনি কৰিবলৈ সিদ্ধান্ত-পৰ্যায়ৰ কঠোৰ বিবেচনাৰ প্ৰয়োজন। অভিযন্তাসকলে কেৱল মানক উপাদানসমূহ ইচ্ছাকৃতভাৱে শ্বেয়াপ কৰিব নোৱাৰে। আপুনি খাদৰ কেন্দ্ৰৰ দূৰত্ব সাৱধানে পুনৰ গণনা কৰিব লাগিব। নতুনটো পৰীক্ষা কৰিব লাগিব sprocket pitch tooth count আপোনাৰ ভৌতিক স্থানীয় ফুটপ্ৰিণ্টতকৈ বেছি নহয়। দাঁত যোগ কৰিলে বাহিৰৰ ব্যাস (OD) যথেষ্ট বৃদ্ধি পায়। এই হঠাৎ সম্প্ৰসাৰণে সঘনাই বৰ্তমানৰ নিৰাপত্তাৰক্ষী বা গাঁথনিগত মেচিনৰ ফ্ৰেমত তীব্ৰ শাৰীৰিক হস্তক্ষেপৰ সৃষ্টি কৰে।
টেবুল 1: ড্ৰাইভ পৰিৱেশনত চালিত স্প্ৰকেট সামঞ্জস্যসমূহৰ প্ৰভাৱ
| চালিত স্প্ৰকেট পৰিবৰ্তনৰ ওপৰত প্ৰভাৱ |
আউটপুট গতিৰ ওপৰত প্ৰভাৱ |
আউটপুট টৰ্কৰ ওপৰত প্ৰভাৱ |
সাধাৰণ প্ৰয়োগ পৰিস্থিতি |
| মুঠ দাঁতৰ সংখ্যা বৃদ্ধি কৰক |
যথেষ্ট হ্ৰাস পায় |
যথেষ্ট বৃদ্ধি পায় |
গধুৰ গাঁথনিগত বোজা, ঔদ্যোগিক উত্তোলন তুলি লোৱা |
| মুঠ দাঁতৰ সংখ্যা হ্ৰাস কৰা |
যথেষ্ট বৃদ্ধি পায় |
যথেষ্ট হ্ৰাস পায় |
দ্ৰুত পেকেজিং লাইন, তীব্ৰবেগী কনভেয়ৰ |
চেইন লাইফৰ প্ৰতি লুকাই থকা ভাবুকি: কৰ্ডাল একচন আৰু টুথ কাউণ্ট লিমিট
যান্ত্ৰিক ডিজাইনাৰসকলে সঘনাই সাধাৰণতে কৰ্ডাল একচন নামেৰে জনাজাত এটা ধ্বংসাত্মক পৰিঘটনাৰ বিৰুদ্ধে যুঁজ দিয়ে। আমি সাধাৰণতে এই সমস্যাটোক শক্তি সংবহন বৰ্তনীত 'বহুভুজ প্ৰভাৱ' হিচাপে সংজ্ঞায়িত কৰোঁ। ইয়াত স্প্ৰকেটৰ দাঁতবোৰৰ লগত সংযুক্ত হোৱাৰ লগে লগে শৃংখলটোৰ উলম্ব উত্থান-পতনৰ বৰ্ণনা কৰা হৈছে। যিহেতু স্প্ৰকেটে নিখুঁত বৃত্তৰ পৰিৱৰ্তে বহুভুজ হিচাপে যান্ত্ৰিকভাৱে কাম কৰে, সেয়েহে শৃংখলটোৱে অহৰহ স্পন্দন অনুভৱ কৰে। এই অনিবাৰ্য ছন্দময় স্পন্দনে তীব্ৰ প্ৰণালীবদ্ধ কম্পনৰ সৃষ্টি কৰে। ই সময়ৰ লগে লগে সকলো চলন্ত অংশতে ধাতুৰ ক্লান্তি ত্বৰান্বিত কৰে। ই চেইন পিন জইণ্টৰ পৰা গুৰুত্বপূৰ্ণ লুব্ৰিকেণ্টক অকালতে বাহিৰলৈ উলিয়াই আনে।
মানক অভিযান্ত্ৰিক অনুশীলন কৰ্ডাল ক্ৰিয়াৰ ফলপ্ৰসূ বিৰুদ্ধে যুঁজিবলৈ কঠোৰ নিয়মৰ ওপৰত নিৰ্ভৰ কৰে। যিকোনো উচ্চ-গতিৰ ড্ৰাইভ ব্যৱস্থাৰ বাবে আপুনি নূন্যতম ১৭টা দাঁত ৰাখিব লাগে। দাঁতৰ সংখ্যা ১৭ৰ ওপৰত ৰাখিলে ঘূৰ্ণনৰ সময়ত উলম্ব শৃংখল উত্তোলন যথেষ্ট কম হয়। ই ৰৈখিক শৃংখলৰ গতি বহুত বেছি সামঞ্জস্যপূৰ্ণ কৰি ৰাখে। ই ড্ৰাইভ খাদ বেয়াৰিংসমূহক অপ্ৰয়োজনীয় হাৰমনিক পাউণ্ডিঙৰ পৰা ৰক্ষা কৰে।
দাঁতৰ সংখ্যাৰ বাবেও কঠিন নিৰপেক্ষ সীমা মানি চলিব লাগিব। টান ঠাইৰ বাধাই শাৰীৰিকভাৱে অসম্ভৱ কৰি নোপোৱালৈকে ১৫টা দাঁতৰ তললৈ নপৰাটো এৰক। ১৫টা দাঁতৰ তলত পৰিলে ব্যক্তিগত শৃংখলাবদ্ধ সংযোগৰ গুৰুতৰ আৰ্টিকুলেচন কোণ ঘাতীয়ভাৱে বৃদ্ধি পায়। এই চৰম বেণ্ডিং এংগেলে চেইন ৰোলাৰবোৰ দ্ৰুতগতিত ধ্বংস কৰে। ইয়াৰ বাবে অপাৰেটৰসকলে এটা ভয়ংকৰভাৱে হ্ৰাস কৰা সামগ্ৰিক চিস্টেম জীৱন গ্ৰহণ কৰিব লাগিব। ই অত্যধিক কাৰ্য্যকৰী শব্দ আৰু ধ্বংসাত্মক হাৰমনিক কম্পনৰ সৃষ্টি কৰে।
অভিযন্তাসকলেও 'চিকাৰ দাঁত' নীতিৰ সহায় লৈ উপাদানৰ দীৰ্ঘায়ু স্বাভাৱিকভাৱে বৃদ্ধি কৰে। আপুনি এটা অদ্ভুত সংখ্যক দাঁত (যেনে ২১T বা ২৫T) যোৰ কৰিব লাগে যোৰ কৰিব লাগে যোৰ সংখ্যক শৃংখলাবদ্ধ পিচৰ সৈতে। এই সৰল গাণিতিক অফছেটে প্ৰতিটো ঘূৰ্ণন চক্ৰৰ সময়ত প্ৰতিটো দাঁতে সম্পূৰ্ণ বেলেগ শৃংখলাবদ্ধ সংযোগৰ সৈতে জড়িত হোৱাটো নিশ্চিত কৰে। ই সকলো স্প্ৰকেট দাঁতৰ মাজেৰে অনিবাৰ্য যান্ত্ৰিক পৰিধান সমানে বিতৰণ কৰে। ই স্থানীয় ধাতুৰ অৱক্ষয় ৰোধ কৰে আৰু আপোনাৰ প্ৰতিৰোধমূলক ৰক্ষণাবেক্ষণৰ ব্যৱধান নিৰাপদে সৰ্বাধিক কৰে।
ব'ৰৰ আকাৰ, হাবৰ ধৰণ, আৰু মাউণ্টিং মেকানিক্স ধাৰ্য্য কৰা
সঠিক ব'ৰৰ আকাৰ নিৰ্বাচন কৰাত কঠোৰ যান্ত্ৰিক মাউণ্টিং বাস্তৱতা পৰ্যবেক্ষণ কৰাটো জড়িত হৈ থাকে। কেন্দ্ৰীয় ব'ৰ আপোনাৰ ড্ৰাইভ খাদৰ ব্যাসৰ সৈতে সঠিকভাৱে মিলিব লাগিব। কিন্তু নিৰ্বাচন প্ৰক্ৰিয়াটো একক কেলিপাৰ জোখৰ বহু ওপৰলৈকে যায়। আপোনাৰ এপ্লিকেচনৰ নিৰ্দিষ্ট টৰ্ক আলেখ্যন নিয়ন্ত্ৰণ কৰিবলে ইয়াৰ বাবে সঠিক সুৰক্ষিত মাউণ্টিং ব্যৱস্থা নিৰ্ব্বাচন কৰাৰ প্ৰয়োজন। আপুনি খাদ ফিট টোলাৰেন্স সঠিকভাৱে পৰিচালনা কৰিব লাগিব। ঢিলা ক্লিয়াৰেন্স ফিটে ক্ষতিকাৰক ফ্ৰেটিঙৰ সৃষ্টি কৰে। এটা গধুৰ হস্তক্ষেপ ফিটৰ বাবে সঠিক মাউণ্টিঙৰ বাবে বিশেষ তাপ প্ৰসাৰণ কৌশলৰ প্ৰয়োজন হয়।
সাধাৰণ হাব শ্ৰেণীবিভাজন বুজিলে গুৰুতৰ ঔদ্যোগিক ক্ৰয়ৰ ভুল ৰোধ কৰা হয়। উদ্যোগৰ নামকৰণে ভৌতিক সম্প্ৰসাৰণৰ ওপৰত ভিত্তি কৰি হাবসমূহক তিনিটা প্ৰাথমিক প্ৰকাৰত ভাগ কৰে।
- টাইপ এ (ফ্লেট): এই ইউনিটসমূহত কোনো ধৰণৰ হাব এক্সটেনচন নাথাকে। দুয়োফালে সম্পূৰ্ণ সমতল হৈ থাকে। প্ৰস্তুতকাৰীসকলে সাধাৰণতে ইহঁতক পোনপটীয়াকৈ বৰ্তমানৰ ফ্লেংগ বা পৃথক হাব সমাবেশত সুৰক্ষিতভাৱে ৱেল্ড বা বল্ট কৰে।
- টাইপ বি (একক হাব): এই স্প্ৰকেটবোৰৰ হুবহু এটা ফালে এটা বৰ্ধিত হাব থাকে। এই জটিল সম্প্ৰসাৰণে মাউণ্টিং খাদৰ কাষেৰে প্ৰয়োজনীয় স্থিৰতা প্ৰদান কৰে। ই অতি সুৰক্ষিত ছেট স্ক্ৰু বা কিৱে সংস্থাপনৰ অনুমতি দিয়ে।
- প্ৰকাৰ C (ডাবল হাব): এই এককসমূহে দুয়োফালে প্ৰতিসমভাৱে সম্প্ৰসাৰণৰ বৈশিষ্ট্য প্ৰদান কৰে। ইহঁতে নিৰপেক্ষ সৰ্বোচ্চ খাদ সমৰ্থন প্ৰদান কৰে। অভিযন্তাসকলে ব্যতিক্ৰমীভাৱে গধুৰ বোজা বা বৃহৎ পিচ ব্যাসৰ বাবে ইয়াক কঠোৰভাৱে নিৰ্দিষ্ট কৰে।
মাউণ্টিং সমাধানসমূহৰ মূল্যায়ন কৰিবলৈ এটা গঠনমূলক সিদ্ধান্ত মেট্ৰিক্সৰ প্ৰয়োজন। আপুনি সঠিক মাউণ্টিং শৈলী আপোনাৰ কাৰ্য্যকৰী পৰিৱেশৰ সৈতে মিলাব লাগিব ।
- সমাপ্ত ব'ৰ (প্লেইন/কীৱে): এই উপাদানসমূহ ইনষ্টল কৰিবলৈ সম্পূৰ্ণৰূপে সাজু হৈ উপস্থিত হয়। ইয়াত নিখুঁত ছেট স্ক্ৰু আৰু ষ্টেণ্ডাৰ্ড কাট কিৱেৰ বৈশিষ্ট্য আছে। মানক, ভৱিষ্যদ্বাণীযোগ্য খাদৰ আকাৰ আৰু মধ্যমীয়া টৰ্ক প্ৰয়োগৰ বাবে ইহঁতে নিখুঁতভাৱে কাম কৰে।
- টেপাৰ-লক / কিউডি বুছিংছ: এই ব্যৱস্থাসমূহে চৰম উচ্চ-টৰ্ক প্ৰয়োগৰ বাবে বিপুলভাৱে উচ্চমানৰ ক্লেম্পিং বল প্ৰদান কৰে। ইহঁতে খাদটোৰ ওপৰত টানকৈ সংকোচন কৰে। ইয়াৰ ফলত অবিশ্বাস্যভাৱে সুৰক্ষিত ঘৰ্ষণ ক্লেম্পিং সৃষ্টি হয়। ই ফ্ৰেটিং জাৰণৰ ক্ষতি নকৰাকৈ পিছত বহুত সহজে আঁতৰোৱাৰ নিশ্চয়তা দিয়ে।
- নূন্যতম প্লেইন ব’ৰ (MPB): এইবোৰত অতি সৰু, ৰুক্ষ পাইলট ব’ৰ থাকে। যেতিয়া আপুনি ঘৰতে কাষ্টম মেচিনিং ক্ষমতাৰ প্ৰয়োজন হয় তেতিয়া ইহঁত আদৰ্শ হৈ থাকে। আপুনি সেইবোৰক সঠিক, অ-মানক স্পেচিফিকেশনসমূহলৈ সহজে ব'ৰ আউট কৰিব পাৰে।
স্প্ৰকেট সলনি কৰাৰ বাবে স্তৰ-দ্বাৰা-পদক্ষেপ মূল্যায়ন কাঠামো
জীৰ্ণ উপাদান সলনি কৰিবলৈ অতি পদ্ধতিগত অভিযান্ত্ৰিক পদ্ধতিৰ প্ৰয়োজন। এটা কঠিন স্তৰ-দ্বাৰা-পদক্ষেপ মূল্যায়ন কাঠামো অনুসৰণ কৰিলে বিপজ্জনক অনুমানক আঁতৰাই পেলোৱা হয় আৰু ব্যয়বহুল ব্যৱস্থাপ্ৰণালীৰ বিফলতা প্ৰতিৰোধ কৰে। এই মূল্যায়নৰ সময়ত কোনো ভৌতিক জোখৰ পৰ্যায় এৰি নিদিব।
স্তৰ ১: শৃংখল মানদণ্ড পৰীক্ষা কৰক।
আপুনি সদায় বৰ্ত্তমানৰ শৃংখল প্ৰতিষ্ঠা সাৱধানে জুখি আৰম্ভ কৰিব লাগিব। সঠিক পিচৰ দূৰত্ব আৰু আভ্যন্তৰীণ ৰোলাৰৰ ব্যাস জুখিব। এই মাত্ৰাসমূহ পৰীক্ষা কৰিবলৈ আপুনি নিখুঁত ডিজিটেল কেলিপাৰ ব্যৱহাৰ কৰিব লাগে। ই নতুন প্ৰতিস্থাপন স্প্ৰকেট নিৰ্দিষ্ট ANSI বা ISO ৰেটিঙৰ সৈতে নিখুঁতভাৱে মিল থকাৰ নিশ্চয়তা দিয়ে। এটা মিল নোহোৱা প্ৰামাণিকে তৎক্ষণাত যান্ত্ৰিক বান্ধনি আৰু দ্ৰুত বিপৰ্যয়জনক ড্ৰাইভ বিফলতাৰ সৃষ্টি কৰে।
স্তৰ ২: প্ৰয়োজনীয় গতি/টৰ্ক গণনা কৰা।
আপুনি প্ৰথমে এটা দৃঢ় কাৰ্য্যকৰী ভিত্তিৰেখা স্থাপন কৰিব লাগিব। ড্ৰাইভিং আৰু ড্ৰাইভিং স্প্ৰকেট দুয়োটাতে দাঁতবোৰ ভিত্তি ৰেখাৰ বৰ্তমানৰ পৰিৱেশনলৈ গণনা কৰক। বৰ্তমানৰ গিয়াৰ অনুপাত নিখুঁতভাৱে নথিভুক্ত কৰা। নতুন কাৰ্য্যকৰী প্ৰয়োজনীয়তাৰ বাবে কোনো সালসলনি কৰাৰ আগতে, আপোনাৰ সঠিক পৰীক্ষা কৰক 'স্প্ৰকেট পিচ টুথ কাউণ্ট '। আপোনাৰ আউটপুট গতি আৰু কেন্দ্ৰৰ দূৰত্বসমূহ সাৱধানে পুনৰ গণনা কৰক যদি আপুনি বৰ্তমান মেচিন প্ৰতিষ্ঠা উন্নয়ন কৰিবলে পৰিকল্পনা কৰিছে।
৩য় পদক্ষেপ: স্থানীয় বাধাসমূহ জুখিব।
শাৰীৰিক সীমাবদ্ধতাই বহুতো জটিল অভিযান্ত্ৰিক পছন্দ নিৰ্ধাৰণ কৰে। প্ৰস্তাৱিত প্ৰতিস্থাপন অংশৰ সঠিক পিচ ব্যাস (PD) আৰু বাহিৰৰ ব্যাস (OD) গণনা কৰা। অ’ডিয়ে নিৰপেক্ষ সৰ্বোচ্চ ভৌতিক ফুটপ্ৰিণ্ট নিৰ্ধাৰণ কৰে। আপুনি নিশ্চিত কৰিব লাগিব যে নতুন, সম্ভাৱ্যভাৱে ডাঙৰ স্প্ৰকেটে সকলো সুৰক্ষা গাৰ্ড, মেচিন ফ্ৰেমিং, আৰু কাষৰীয়া ঘূৰ্ণনশীল উপাদানসমূহ সফলতাৰে পৰিষ্কাৰ কৰিব।
স্তৰ ৪: খাদৰ স্পেকচ নিশ্চিত কৰক।
নিৰ্দিষ্ট মাউণ্টিং খাদৰ অতি সঠিক জোখ লওক। নিৰ্ভৰযোগ্য ডিজিটেল সঁজুলি ব্যৱহাৰ কৰি খাদৰ ব্যাস আৰু কীৱেৰ প্ৰস্থ জুখিব। অনুকূল হাব শ্ৰেণীবিভাজন (প্ৰকাৰ A, B, বা C) নিৰ্ধাৰণ কৰা। আপোনাৰ নিৰ্দিষ্ট পৰিৱেশৰ অৱস্থাৰ বাবে আটাইতকৈ শক্তিশালী বুছিং ব্যৱস্থা নিৰ্ব্বাচন কৰক। অতি জাৰণকাৰী ৱাছডাউন অঞ্চলৰ বাবে ষ্টেইনলেছ ষ্টীলৰ উপাদান বা বিশেষ সুৰক্ষামূলক আৱৰণ নিৰ্দিষ্ট কৰক।
উপসংহাৰ
ঔদ্যোগিক শক্তি সংবহন অনুকূল কৰিবলৈ পিচ, দাঁতৰ সংখ্যা, আৰু ব'ৰৰ আকাৰক সম্পূৰ্ণৰূপে আন্তঃসংযোগী যান্ত্ৰিক ব্যৱস্থা হিচাপে গণ্য কৰাৰ প্ৰয়োজন। আপুনি এই প্ৰাচলসমূহক পৃথক, স্বতন্ত্ৰ মাত্ৰা হিচাপে মূল্যায়ন কৰিব নোৱাৰে। এটা ভৌতিক চলক সলনি কৰিলে আনবোৰৰ পৰিৱেশন ফলাফল সহজাতভাৱে স্থানান্তৰিত হয়। পিচে সামগ্ৰিক গাঁথনিগত শক্তি নিৰ্ধাৰণ কৰে। দাঁতৰ গণনাই কাৰ্য্যকৰী গতি আৰু টৰ্ক আউটপুট নিৰ্ধাৰণ কৰে। ব’ৰৰ আকাৰে মটৰৰ পৰা সুৰক্ষিত যান্ত্ৰিক শক্তি স্থানান্তৰৰ নিশ্চয়তা দিয়ে।
আমি আপোনাক বিস্তৃত অভিযান্ত্ৰিক আকাৰ চাৰ্টৰ পৰামৰ্শ ল'বলৈ কঠোৰভাৱে পৰামৰ্শ দিওঁ। আপোনাৰ ক্ৰয় চৰ্টলিষ্ট চূড়ান্ত কৰাৰ আগতে সঠিক টৰ্ক ৰেটিং আৰু নিৰাপদ কেন্দ্ৰৰ দূৰত্ব পৰীক্ষা কৰিবলৈ নিবেদিত এপ্লিকেচন অভিযন্তাৰ সৈতে যোগাযোগ কৰক। সুপ্ত ভুল প্ৰান্তিককৰণৰ সমস্যাসমূহ আগতীয়াকৈ চিনাক্ত কৰিবলৈ বৰ্তমানৰ পৰিধানৰ আৰ্হিৰ ফটো তুলি লওক। সঠিক পৰিকল্পনা আৰু নিখুঁত জোখ-মাখে সঁজুলিৰ সৰ্বাধিক আপটাইম সুৰক্ষিত কৰে। তেওঁলোকে আপোনাৰ যান্ত্ৰিক ড্ৰাইভসমূহ অতি দাবীদাৰ ঔদ্যোগিক পৰিস্থিতিত ত্ৰুটিহীনভাৱে কাম কৰাটো নিশ্চিত কৰে।
FAQ
প্ৰশ্ন : বহুত জীৰ্ণ স্প্ৰকেটৰ পিচ কেনেকৈ জুখিব পাৰি?
উত্তৰ: কাষৰীয়া দুটা দাঁতৰ উপত্যকাৰ কেন্দ্ৰৰ মাজৰ সঠিক ৰৈখিক দূৰত্ব জুখিবলৈ আপুনি নিখুঁত ডিজিটেল কেলিপাৰ ব্যৱহাৰ কৰিব লাগে। যদি দাঁতবোৰে তীব্ৰ ধাতুৰ পৰিধান প্ৰদৰ্শন কৰে, তেন্তে স্প্ৰকেটটো পোনপটীয়াকৈ জুখিব পৰাটো অবিশ্বাস্য হৈ পৰে। এই ক্ষেত্ৰত, বৰ্তমানৰ ড্ৰাইভ চেইনৰ পিচ নিজেই জুখিব। একেৰাহে তিনিটা শৃংখলাবদ্ধ ৰিভেটৰ ওপৰেৰে জুখিব, দুটাৰে ভাগ কৰক, আৰু আপুনি প্ৰকৃত পিচ সঠিকভাৱে নিৰ্ণয় কৰিব।
প্ৰশ্ন : মই এএনএছআই ষ্টেণ্ডাৰ্ড স্প্ৰকেটত মেট্ৰিক চেইন ব্যৱহাৰ কৰিব পাৰোনে?
উত্তৰ: নহয়, কোনো কাৰণতে আপুনি কেতিয়াও মেট্ৰিক আৰু এএনএছআই মানদণ্ড মিহলাই ল’ব নালাগে। ইহঁতৰ গাণিতিক পিচ জোখ আৰু আভ্যন্তৰীণ ৰোলাৰ ব্যাস স্পষ্টভাৱে পৃথক। এটা ANSI প্ৰামাণিক স্প্ৰকেটত এটা মেট্ৰিক শৃংখল বলপূৰ্বক কৰিবলৈ চেষ্টা কৰিলে গুৰুতৰ বান্ধোনৰ সৃষ্টি হয়। এই মিল নোহোৱাৰ ফলত অত্যধিক ঘৰ্ষণৰ সৃষ্টি হয়, ৰোলাৰসমূহৰ তৎক্ষণাত ক্ষতি হয়, আৰু দ্ৰুত বিপৰ্যয়জনক ড্ৰাইভ বিকল হয়।
প্ৰশ্ন : মোৰ ড্ৰাইভ চেইন কম গতিবেগত অত্যধিক কম্পন কিয়?
উত্তৰ: অত্যধিক কম গতিৰ কম্পনে প্ৰায় সদায় আপোনাৰ ইনষ্টল কৰা স্প্ৰকেটত কম দাঁতৰ সংখ্যালৈ পোনপটীয়াকৈ উভতি যায়। ১৫টাতকৈ কম দাঁত ব্যৱহাৰ কৰিলে গুৰুতৰ কৰ্ডাল ক্ৰিয়া বা উলম্ব শৃংখলৰ স্পন্দনৰ সৃষ্টি হয়। এই বহুভুজ প্ৰভাৱে নিয়োজিত হোৱাৰ সময়ত শৃংখলটোক নাটকীয়ভাৱে ওপৰলৈ আৰু তললৈ নামিবলৈ বাধ্য কৰে। অনুচিত শৃংখল টান বা গুৰুতৰ পৰিধান দীঘলীয়াইও এই হিংস্ৰ জোকাৰণিৰ প্ৰভাৱ আৰু বেছিকৈ বৃদ্ধি কৰে।
প্ৰশ্ন : স্প্ৰকেটৰ ব্যাস দাঁতৰ সংখ্যাৰ ওপৰত কঠোৰভাৱে নিৰ্ভৰশীল নেকি?
উঃ হয়। যিকোনো নিৰ্দিষ্ট পিচৰ আকাৰৰ বাবে, অধিক দাঁত যোগ কৰিলে সহজাতভাৱে পিচৰ ব্যাস আৰু বাহিৰৰ ব্যাস দুয়োটা বৃদ্ধি পায়। ভৌতিক সম্পৰ্কটো গাণিতিকভাৱে নিৰপেক্ষ হৈয়েই থাকে। উপাদানটোৰ শাৰীৰিক ফুটপ্ৰিণ্ট বৃদ্ধি নকৰাকৈ আপুনি মুঠ দাঁতৰ সংখ্যা বৃদ্ধি কৰিব নোৱাৰে। আপুনি অধিক দাঁতৰ সংখ্যালৈ উন্নীত কৰাৰ আগতে পৰ্যাপ্ত স্থানীয় ক্লিয়াৰেন্স পৰীক্ষা কৰিব লাগিব।

 Español
 English
 العربية
 Français
 Русский
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 አማርኛ
 ພາສາລາວ
 ភាសាខ្មែរ
 Bahasa Melayu
 ဗမာစာ
 தமிழ்
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Kiswahili
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Հայերեն
 עברית
 Latine
 Dansk
 اردو
 Shqip
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 Māori
 සිංහල
 नेपाली
 Oʻzbekcha
 latviešu
 অসমীয়া
 Aymara
 Azərbaycan dili
 Bamanankan
 Euskara
 Беларуская мова
 भोजपुरी


